Kuinka elektroniset nopeudensäätimet toimivat? ESC:n signaaliketjun sisällä
48 V akkupaketti tuottaa yhden kiinteän tasajännitteen. Sähköskootterin moottorin on silti kestettävä noin 3 200 rpm tasaisella tiellä, laskettava noin 280 rpm 12 prosentin kaltevuudella ja peruutettava tarvittaessa. Jonkin akun ja käämien välillä on päätettävä kuinka paljon virtaa kulkee, mihin suuntaan ja kuinka kauan.
Tämä laite on elektroninen nopeudensäädin. Se toimii muuntamalla akun kiinteän DC:n kolmivaiheiseksi ulostuloksi ja kytkemällä sen ulos tuhansia kertoja sekunnissa. Moottorin näkemä keskijännite nousee ja laskee käyttöjakson myötä, ja moottorin oma induktanssi muuttaa nämä nopeat pulssit tasaiseksi virraksi. Vääntömomentti seuraa virtaa ja nopeus asettuu sinne, missä moottorin vääntömomentti kohtaa kuorman vääntömomentin. Kaikki muu ESC:n sisällä on, jotta se tapahtuu turvallisesti ja toistettavasti.
Miten DC:stä tulee kolmivaiheinen kierto
Harjaton moottori ei käy tasavirralla, joka on kytketty kahteen liittimeen. Sen staattorissa on kolme vaihekäämitystä ja sen roottori kantaa kestomagneetteja, joten virran täytyy kulkea vaiheiden läpi järjestyksessä, jotta staattorikenttä vetää roottoria eteenpäin sen sijaan, että se pysyisi paikallaan.
Kommutointi: pysyy roottorin edellä
Kommutointi on toimenpide, jolla valitaan, mikä vaihepari on jännitteellinen. Kuusivaiheisessa kommutaatiossa jokainen sähköinen kierros on jaettu kuuteen tilaan, ja ohjain kytkee päälle yhden yläpuolen ja yhden matalan puolen kytkimen tilaa kohti, mikä tuottaa kentän, joka astuu eteenpäin 60 sähköasteen välein. Jos kommutointi jää roottorin jälkeen, vääntömomentti romahtaa ja virta nousee. Jos se johtaa liian pitkälle, ylimääräisestä virrasta tulee lämpöä vääntömomentin sijaan.
Sensoroitu ja anturiton asennon palaute
Kolme Hall-anturia ilmoittavat roottorin absoluuttisen asennon, millä on merkitystä robotin alustalle, jonka on lähdettävä liikkeelle pysähdyksiltä täydellä kuormituksella. Sensorittomat järjestelmät lukevat sen sijaan virrattomassa vaiheessa indusoidun takaisin-EMF:n ja arvioivat paikan sen nollapisteestä. Tämä poistaa kolme johtoa ja liittimen johtosarjasta, mutta arviosta tulee epäluotettava alle noin 5-10 prosenttia nimellisnopeudesta. Kenttäsuuntautunut ohjaus menee pidemmälle muuttamalla mitatut vaihevirrat pyöriväksi vertailukehykseksi ja säätelemällä suoraan momenttia tuottavaa komponenttia.
Signaaliketju kaasusyötöstä porttikäyttöön
Kaasutulon ja moottorin liittimien välissä on neljä toimintalohkoa. Jokaisella on oma vikatila ja oma järjestelmän suorituskyvyn rajansa.
Mikro-ohjain ja ohjaussilmukka
Mikrokontrolleri ottaa näytteitä vaihevirrasta, väyläjännitteestä, kaasuläpän asennosta ja roottorin asennosta, usein 8 000 - 20 000 kertaa sekunnissa kenttäsuuntautuneessa toteutuksessa. Se käyttää ensin nopeaa virtasilmukkaa, kiertää sen ympärille hitaamman nopeuden tai vääntömomentin silmukan ja muuntaa tuloksen kolmeksi käyttösuhdearvoksi. Kaasukartoitus, virtarajat, regeneratiivisen jarrutuksen voimakkuus ja vikakynnykset ovat kaikki tässä kerroksessa.
Portin kuljettaja ja MOSFET-silta
Porttiohjain muuttaa pienjännitelogiikan MOSFETin tehon tarvitsemaksi 10–15 V heilahdukseksi ja estää molempia yhden haaran kytkimiä johtamasta samanaikaisesti. Kuollut aika, tahallinen sammutusväli yläpuolen sammuttamisen ja alemman puolen päällekytkemisen välillä, on tyypillisesti 0,3-1 mikrosekunti. Liian lyhyt ja läpivirtausvirta tuhoaa sillan; liian pitkä ja alhainen vääntömomentti ja tehokkuus kärsivät molemmat.
Kuusi MOSFETiä muodostaa kolmivaiheisen sillan, jossa johtavuushäviö asteikoi päälle-vastuksen ja virran neliössä, kun taas kytkentähäviöasteikot kytkentätaajuudella, väyläjännitteellä ja hilavarauksella. Rinnakkaiset laitteet alentavat päällekytkentävastusta, mutta vain silloin, kun porttisilmukat on sovitettu yhteen. Muuten yksi laite kuljettaa enemmän virtaa kuin sen naapurit ja epäonnistuu ensin.
Virran tunnistus ja suojaus
Shunttivastukset tai Hall-anturit mittaavat vaihevirtaa, joten ohjaussilmukalla on jotain todellista säädettävää, ja samat signaalit syöttävät ylivirta-, ylijännite- ja ylilämpötilasuojauksen. Hyvin käyttäytyvä ohjain taittaa virran takaisin asteittain lämpötilan noustessa sen sijaan, että se katkaisee moottorin keskiliikkeen.
Käyttömäärä, PWM ja tärkeät numerot
Nopeudensäätö on käyttöjakson ohjaus. Jos väylässä on 48 V ja käyttösuhde on 50 prosenttia, moottori näkee keskimäärin 24 V. Kytkentätaajuus valitaan riittävän korkeaksi pitämään virran aaltoilu käytännöllisen kaistan sisällä ja riittävän alhaisena, jotta kytkentähäviö pysyy hallittavissa. 48 V:n taajuusmuuttajassa, jossa on muutaman sadan mikrohenrien vaiheinduktanssi, 16 kHz - 20 kHz yleensä pitää aaltoilun lähellä 10 - 20 prosenttia nimellisvirrasta.
| Parametri | Mihin se vaikuttaa | Käytännöllinen valikoima |
|---|---|---|
| PWM-kytkentätaajuus | Virran aaltoilu, kuuluva kohina, kytkentähäviö | 16-20 kHz |
| Ohjaussilmukan nopeus | Vääntömomenttivaste, vakausmarginaali | 8-20 kHz |
| Jatkuva vaihevirta | Risteilyvääntömomentti, tasainen lämmitys | 60-80 prosenttia huippuarvosta |
| Huippuvirta, 10 s | Kiihtyvyys ja pysähtymismomentti | 1,5-2 kertaa yhtäjaksoisesti |
| Väylän jännitekorkeus | Regeneratiivinen jarrutus, kuorman tyhjennys | 1,25-1,5 kertaa nimellinen linja-auto |
| Kuollut aika | Ohjausriski alhaisen nopeuden tehokkuutta vastaan | 0,3-1 mikrosekunti |
| Portin vastus | Kytkentänopeus, soittoääni, EMI | 2-10 ohmia |
Lue taulukko mieluummin kompromissina kuin spesifikaationa. Kytkentätaajuuden nostaminen kutistaa aaltoilua ja vaimentaa taajuusmuuttajaa, mutta lisää myös kytkentähäviöitä ja lämpöä. Laajentuva kuollut aika suojaa siltaa, mutta silti se vääristää lähtöjännitettä alhaisella käyttöjaksolla, mikä näkyy karkeana käynnistyksenä ja erityisen hitaalla lämmityksellä.
Ohjaimen yhdistäminen moottoriin ilman arvailuja
Yleisin mitoitusvirhe on ohjaimen valinta moottorin etikettitehon mukaan. Moottorit on mitoitettu mekaanisen tehon mukaan; ohjaimia rajoittavat vaihevirta ja liitoslämpötila. 1 kW:n moottori voi vetää 40 A vaihevirtaa 48 V:n jännitteellä kovan käynnistyksen aikana levosta, vaikka sen risteilyvirta on lähempänä 12 A. Koko käynnistystä, ei risteilyä varten, ja tarkista kolme numeroa yhdessä:
- Jatkuva vaihevirta odotetussa ympäristön lämpötilassa, ei 25 C:ssa.
- Väylän jännitealue, jossa korkeustila regeneratiivisen jarrutuspiikin osalta.
- Lämpöpolku: jäähdytyselementin pinta-ala, ilmavirtaus ja kuinka kauan huippuvirtaa voidaan ylläpitää.
Julkaistut pariliitostaulukot poistavat suurimman osan arvailusta, koska niissä kerrotaan, mitkä ohjain- ja moottoriyhdistelmät on jo luonnehdittu virralle, jännitteelle ja asennukselle.
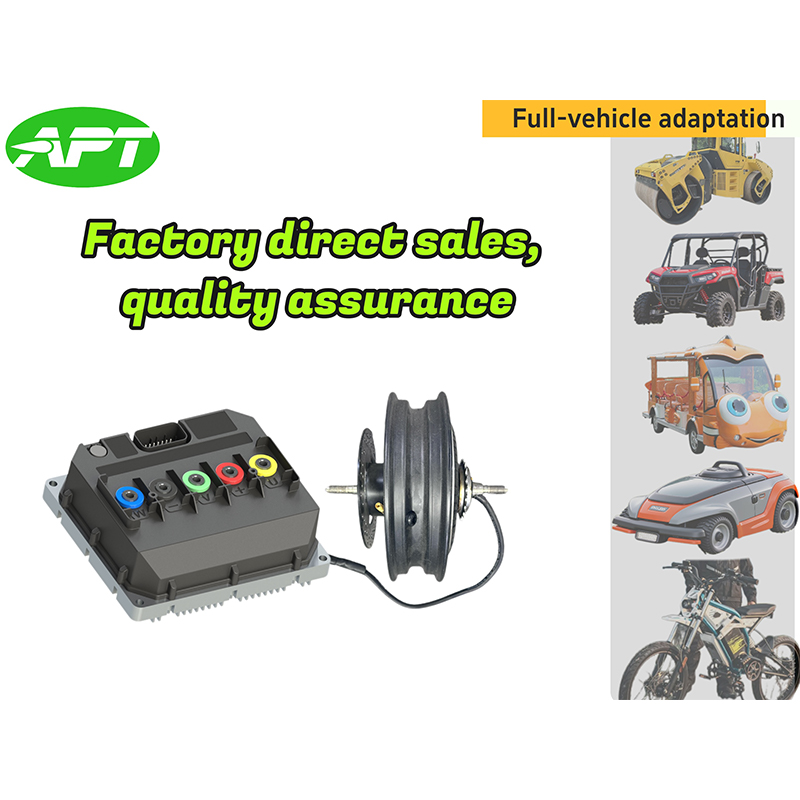
 APT-ohjaimen ja moottorin pariliitosjärjestelmä B2B-pariliitosneuvoja APT-ohjaimien ja -moottoreiden yhteensovittamiseksi tehon, vääntömomentin, nopeuden ja hyötysuhteen suhteen sähköajoneuvojen protokollanäkökohtien kanssa. Näytä tuote →
Laiteohjelmisto, protokollat ja viritys
Kaksi säädintä, joilla on identtiset tehoportaat, voivat käyttäytyä hyvin eri tavalla. Tuloprotokolla on ensimmäinen ero: PWM- ja analogiset tulot ovat yksinkertaisia ja vähän latenssia, UART sopii parametrien viritykseen ja telemetriaan, ja CAN-väylä sopii ajoneuvoihin, joissa ohjaimen, akun hallintajärjestelmän ja ajoneuvon ohjausyksikön on jaettava tila.
Toinen ero on laiteohjelmisto. Kaasukäyrät, virtarampit, regeneratiiviset jarrutusprofiilit, huippunopeuden kentän heikentäminen ja vian palautuskäyttäytyminen ovat kaikki ohjelmistopäätöksiä, ja ohjelmiston rooli nykyaikaisissa moottorisäätimissä on kasvanut vastaamaan itse tehovaihetta. Pyydä parametrijoukkoa ennen kuin sitoudut alustaan, älä sen jälkeen, kun ensimmäinen prototyyppi pysähtyy mäellä.
Terminen todellisuus ja luotettavuusrajat
Tietosivun virtaluokissa oletetaan yleensä 25 C:n ympäristön lämpötilaa ja MOSFET-koteloa, jota pidetään lähellä 80 C:tä. Suljetussa kotelossa kesäiltapäivänä kumpikaan ehto ei päde. Johtohäviö kasvaa lämpötilan myötä, koska päällekytkentävastus kasvaa, mikä taas lisää häviötä; ilman vähennystä, silmukka juoksee pois. Passiivisesti jäähdytetyn ohjaimen käytännöllinen vähennys on usein 30–40 prosenttia ylävirran alapuolella. Kondensaattorit ansaitsevat yhtäläisen huomion, koska niiden aaltoiluvirta ja nimelliskesto 105 C:ssa määrittävät todellisen huoltovälin, eivät MOSFET-osanumeroa.
Sovelluksissa, jotka eivät siedä häiritseviä laukaisuja, lämpötilan ja kuormituksen vakaus on tärkeämpää kuin ensimmäisellä sivulla oleva huippuluku.
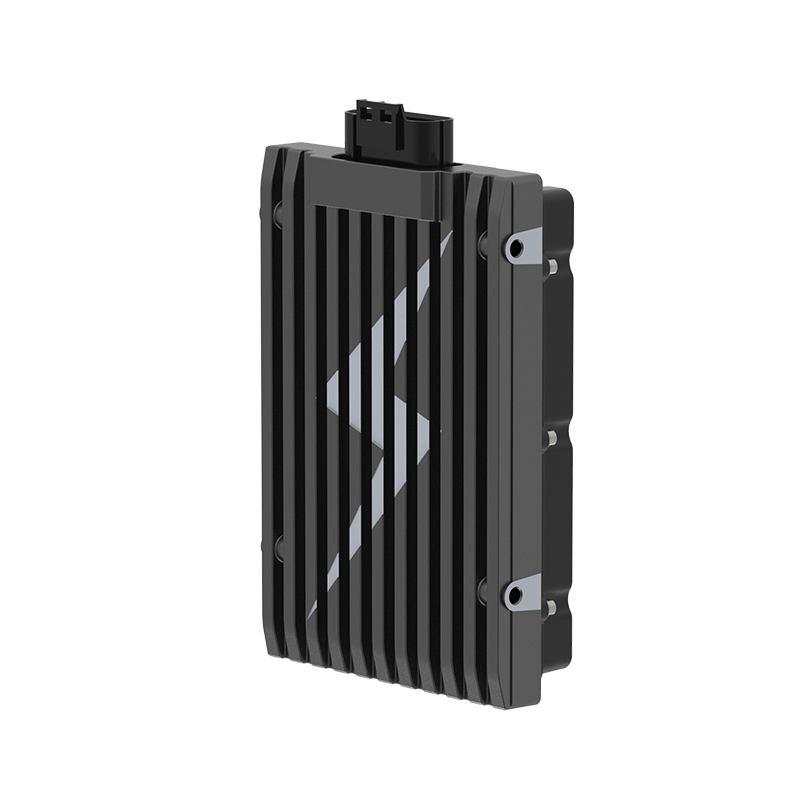
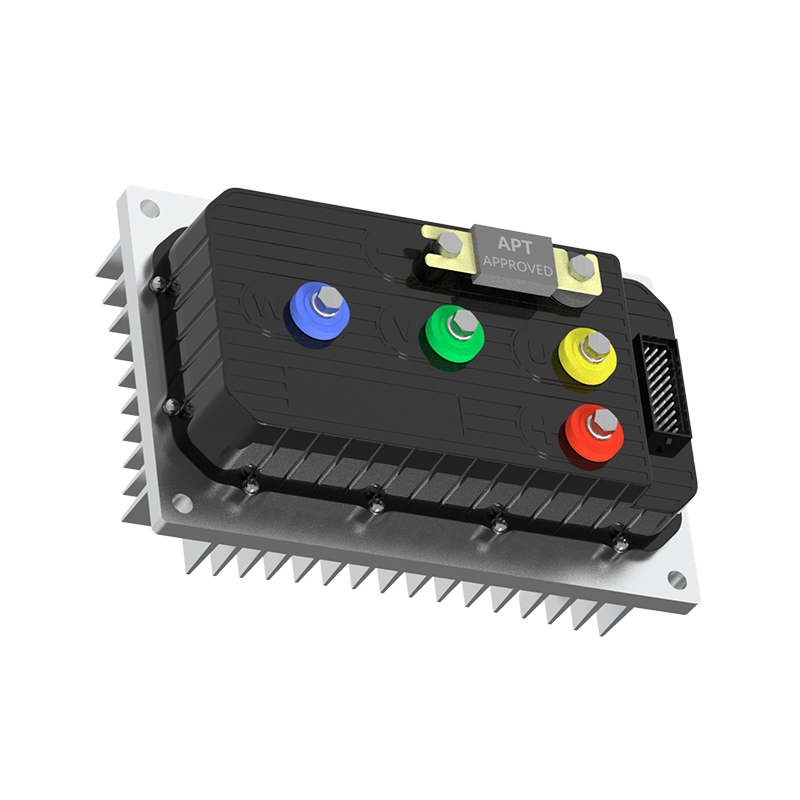
APT A8 erittäin vakaa harjaton tasavirtamoottoriohjain Luonnehdittu erittäin vakaa harjaton DC-moottoriohjain, jossa on FOC, CAN, Bluetooth ja 30 kW huippu droneille, robotiikalle ja kevyille sähköautoille. Näytä tuote → Mitä tulee tarkistaa ennen ostamista
- Vaihevirta pahimmassa tapauksessa: täyskuormituskäynnistys, maksimiarvo, korkein ympäristö.
- Väylän jänniteikkuna, mukaan lukien regeneratiivinen piikki, jonka akku todella näkee.
- Ohjausliittymä: puhuuko ajoneuvo jo CAN-kieliä vai hoitaako PWM työn?
- Lämpösuunnittelu: jäähdytyselementin alue, ilmavirtausreitti ja asennussuunta.
- Suojaus ja raportointi: ylivirta, ylijännite, ylilämpötila ja onko viat kirjattu vai vain signaloitu.
- Tuki: parametrien dokumentaatio, laiteohjelmiston päivityspolku ja se, kuvaako toimittaja moottoriasi ohjaimellaan.
Toimittajat, jotka julkaisevat a ominaista ohjainvalikoimaa ja yhteensopivien ohjeiden ansiosta tämä viimeinen seikka on paljon helpompi tarkistaa ennen työkalujen sitoutumista.
APT R5 Fast Response Harjaton DC-moottoriohjain Tyypillinen nopeavasteinen harjaton DC/PMSM-ohjain, jossa on 5 kW nimellisteho, 12 kW huipputeho, CAN ja FOC robotiikkaan, automaatioon ja mini-EV-ajoneuvoihin. Näytä tuote → Lyhyt versio
- ESC muuntaa kiinteän DC:n kytketyksi kolmivaiheiseksi lähdöksi, ja toimintajakso määrittää keskimääräisen jännitteen ja siten nopeuden.
- Kommutointi pitää staattorikentän roottorin edellä; Hall-anturit käsittelevät hidasta nopeutta, takaisin-EMF-arviointi käsittelee risteilyä.
- Mikro-ohjain, portin ohjain, MOSFET-silta ja virrantunnistin asettavat kukin omat rajoituksensa järjestelmälle.
- Koko vaihevirran mukaan pahimmassa tapauksessa ja laske sitten ympäristön lämpötila, jonka tuote todella näkee.
- Laiteohjelmiston ja parametrien käyttömuoto ohjaa paljon enemmän kuin kytkimien osanumerot.
SEURAAVA:Kentän heikkeneminen selitettynä: Kuinka moottoriohjaimet työntävät nopeutta perusluokituksen yli
Kiinnostaako yhteistyö tai sinulla on kysyttävää?
Kuten Räätälöidyt kestomagneettisynkronisten moottoriohjainten valmistajat ja Kestomagneettimoottorisäätimien toimittajat Kiinassa, Keskittyminen kestomagneetin ohjaukseen Synkroniset moottorit, tarjoamme turvallisen ja riittävän virtalähde matkailuajoneuvojen sähköistämiseen.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, Kiina
Tekijänoikeus © Shanghai APT Power Technology Co., Ltd.All rights reserved