Kentän heikkeneminen selitettynä: Kuinka moottoriohjaimet työntävät nopeutta perusluokituksen yli
Täydellä kaasulla käyvä sähkömoottoripyörä saavuttaa nimellisnopeuden, ja kaasu tuntuu yhtäkkiä kuolleelta. Moottori voi silti pyöriä nopeammin, mutta ohjain lakkaa toimittamasta enemmän virtaa. Työntääkseen tämän pisteen yli ohjaimen on tarkoituksella heikennettävä moottorin sisällä olevaa magneettikenttää. Tämä tekniikka on kentänheikennys, jota kutsutaan myös vuonheikennykseksi, ja se on yksi tärkeimmistä käyttäytymismalleista, jotka on ymmärrettävä, kun valitset moottorin ohjainta ajoneuvolle, joka tarvitsee aitoa huippunopeutta.
Mitä kentän heikentäminen todellisuudessa tekee
Kentän heikennys antaa moottorin ylittää perusnopeutensa vähentämällä ilmavälin magneettivirtaa. Kestomagneettisynkronisessa moottorissa roottorimagneetit tuottavat taka-EMF:n, joka kasvaa nopeuden mukana. Kun tämä taka-EMF lähestyy DC-väylän jännitettä, ohjain ei voi enää työntää virtaa käämeihin, joten kiihtyvyys pysähtyy. Johtopäätös on yksinkertainen: kentän heikkeneminen johtuu siitä, että väylän jännite on äärellinen, kun taas moottori haluaa pyöriä nopeammin kuin jännite sallii.
Vakioratkaisu on ohjata negatiivinen d-akselin virta, joka vastustaa roottorivirtaa. Tämä virta heikentää tehollista kenttää, alentaa taka-EMF:ää ja jättää jännitteen ylätilaa lisää nopeutta. Hinta maksetaan heti vääntömomentissa. Perusnopeuden alapuolella moottori tuottaa tasaisen vääntömomentin, kun taas perusnopeuden yläpuolella se toimii suurin piirtein vakiovoimanlähteenä, joten käytettävissä oleva vääntömomentti laskee nopeuden noustessa.
| Parametri | Vakio vääntömomenttialue, perusnopeuden alapuolella | Kentän heikkenemisalue, perusnopeuden yläpuolella |
|---|---|---|
| Vääntömomentti | Nimellisvääntömomentti saatavilla | Vääntömomentti falls as speed rises |
| Lähtöteho | Nousee nopeudella | Suunnilleen vakio |
| Taka-EMF | Väylän jännite alle | D-akselin virran kurissa |
| d-akselin virta | Lähellä nollaa | Negatiivinen |
| Tehokkuus | Suurin lähellä perusnopeutta | Alempi, enemmän kuparihävikkiä |
Kuinka moderni ohjain toteuttaa kentän heikentämisen
Suorituskykyiset ohjaimet toteuttavat kentänheikennyksen kenttäsuuntautuneella ohjauksella, jota yleensä kutsutaan nimellä FOC. Laiteohjelmisto jakaa jatkuvasti staattorin virran kahteen kohtisuoraan komponenttiin: q-akselin virta, joka muodostaa vääntömomentin, ja d-akselin virta, joka pidetään normaalisti lähellä nollaa perusnopeuden alapuolella. Kentän heikennyksen syöttämiseksi laiteohjelmisto asettaa tarkoituksella negatiivisen d-akselin virran peruuttaakseen osan roottorikentästä.
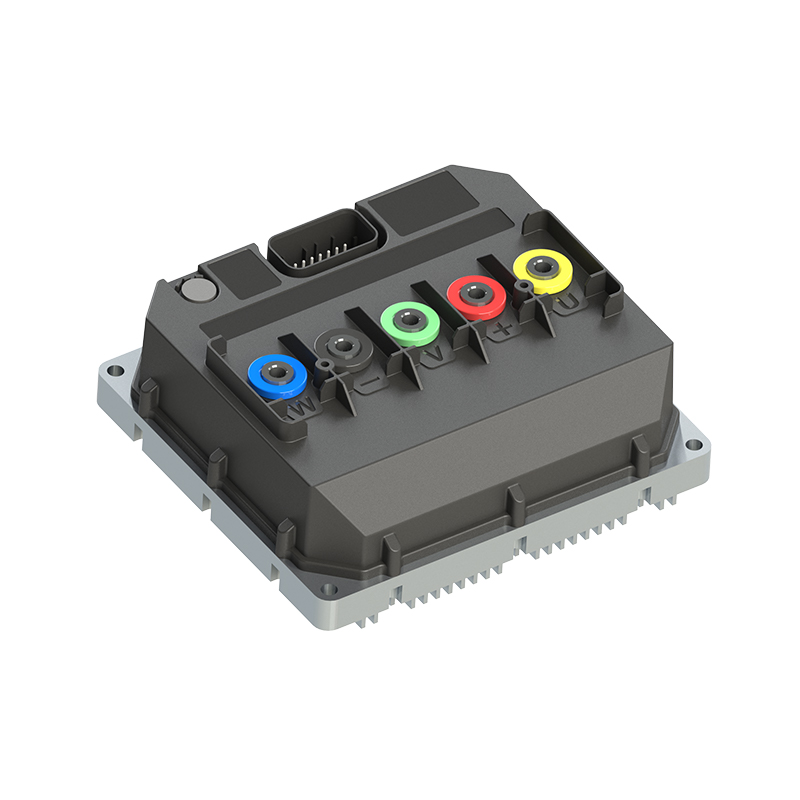
Ohjain, joka hallitsee tätä siirtymää sujuvasti, on hyvin erilainen kuin se, joka yksinkertaisesti puristaa vaihevirran korkealla käyttöjaksolla. FOC pitää nopeuden laajentamisen jatkuvana ja ennustettavana ilman äkillistä vasteen menetystä perusnopeuden rajalla. Tästä syystä prosessorin kaistanleveydellä, porttiohjaimen laadulla ja ohjelmiston virityksellä on yhtä paljon merkitystä kuin tehovaiheen sisällä olevalla piillä. Jatkuvaan nopeaan toimintaan suunniteltu alusta, kuten T-sarjan korkean suorituskyvyn moottoriohjain, on mitoitettu virtasilmukan suorituskyvyllä, joka tarvitaan pitämään säätö perusnopeuden yläpuolella.
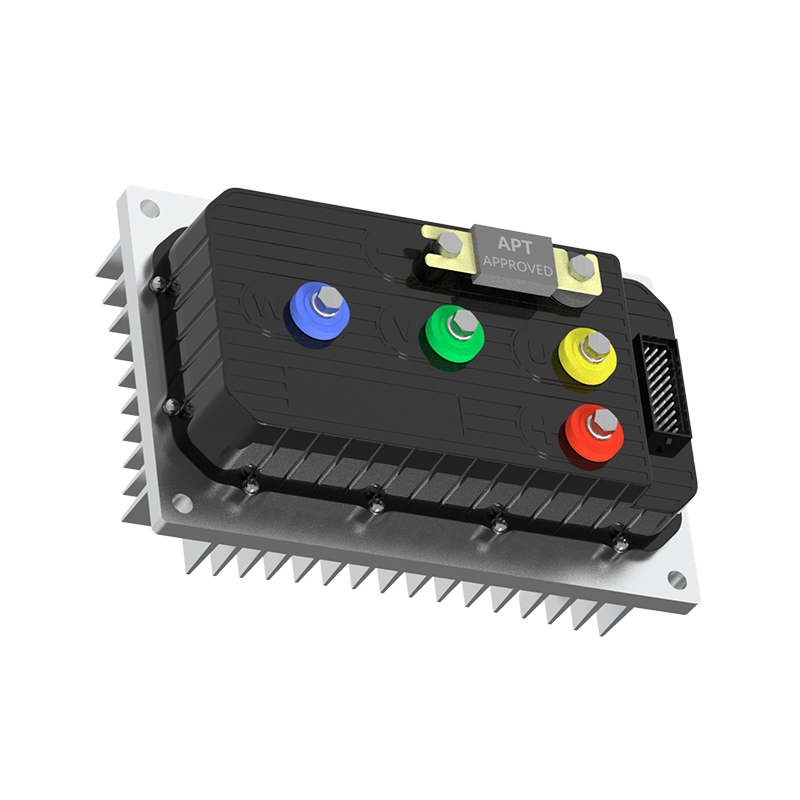
 Kestomagneettinen synkronisen moottorin ohjausalusta Tämä moottorin ohjausalusta on suunniteltu jatkuvaan nopeaan toimintaan, ja virtasilmukan suorituskykyä tarvitaan ylläpitämään säätö perusnopeuden yläpuolella, mikä tekee siitä sopivan sovelluksissa, jotka vaativat laajaa nopeusaluetta kentän heikkenemisen vuoksi. Näytä tuote →
Miksi kentän heikkeneminen on tärkeää oikealla ajoneuvolla
Ilman kentän heikkenemistä huippunopeutta rajoittavat tiukasti akun jännite ja moottorin taka-EMF-vakio. Ainoat vaihtoehdot ovat korkeajänniteakku, moottori, jolla on pienempi EMF-vakio, tai suurempi pyörä, ja jokainen näistä vaihtoehdoista vahingoittaa kiihtyvyyttä, pakkausta tai kustannuksia. Kentän heikkeneminen antaa yhden moottorin kattaa paljon laajemman nopeusalueen, joten suunnittelijat voivat pitää vaihteet riittävän alhaisena voimakkaan käynnistysmomentin saavuttamiseksi ja silti saavuttaa kohtuullisen matkanopeuden.
Käytännön esimerkki: 4 kW:n pyörän napamoottori, jonka perusnopeus on 3000 rpm sähkömoottoripyörässä, saattaa tarvita noin 20 prosentin kentänheikennyksen liikkuakseen 55 km/h:sta 70 km/h:iin. Se on realistinen toiminta-alue tuotantoohjaimelle, ja se muuttaa ajokokemusta enemmän kuin akun päivittäminen.
Sama perustelu koskee sähköisiä mönkijöitä, UTV:itä, robottialustoja ja e-perämoottoreita, joissa kyky reagoida nopeasti noin perusnopeudella määrittää, kuinka luonnolliselta ajoneuvo tuntuu ajajalle tai kuljettajalle.
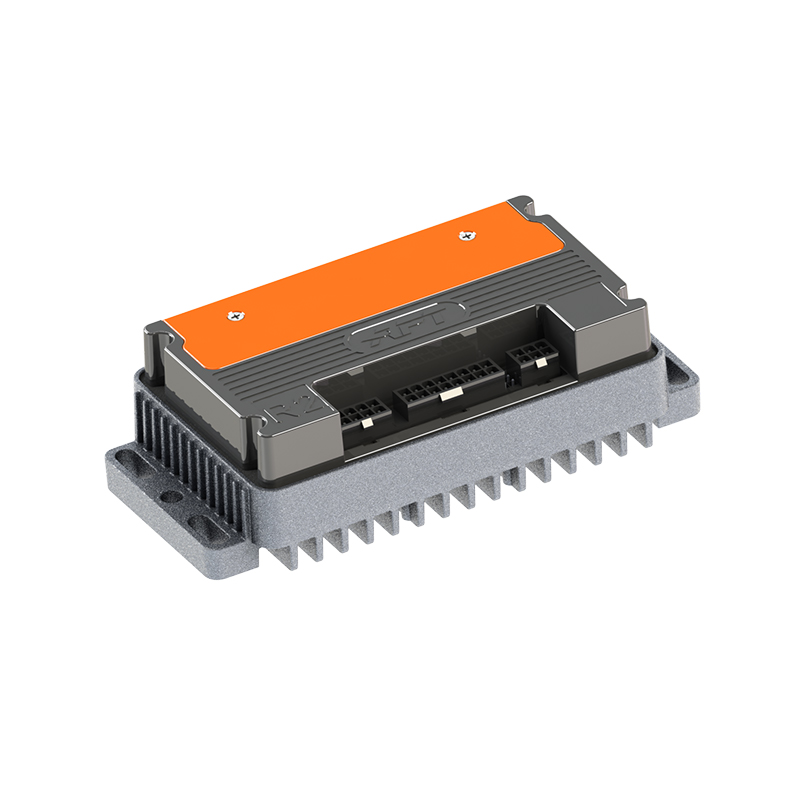
 R5 Fast-Response Harjaton DC-moottoriohjain Tämä ohjain korostaa nopeaa vastetta perusnopeuden ympärillä, mikä vaikuttaa suoraan siihen, kuinka luonnolliselta sähköinen mönkijä, UTV, robottirunko tai perämoottori tuntuu kuljettajalle, ja se tukee nopeita kaasun ja kuorman vaihtoja. Näytä tuote →
Tehokkuus ja lämpö kompromisseja
Kentän heikentäminen ei ole ilmaista tehoa. Demagnetoiva d-akselin virta ei tuota mekaanista työtä, mutta virtaa silti käämien läpi ja aiheuttaa kuparihäviötä. Tehokkuus kentänheikennysalueella on siksi alhaisempi kuin lähellä perusnopeutta, ja moottori käy kuumemmin samalla teholla.
Yksi yleinen väärinkäsitys on, että kentän heikkeneminen nostaa vaihevirtaa saadakseen lisää tehoa. Se ei tee. Se siirtää virran vaihekulmaa siten, että osa staattorikentästä vastustaa roottorimagneetteja, mikä alentaa syntyvää jännitettä ja mahdollistaa moottorin pyörimisen nopeammin. Samaan aikaan virran vääntömomenttia tuottava komponentti pienenee.
On myös olemassa todellinen riski kestomagneettien demagnetoitumisesta. Jos negatiivista d-akselin virtaa työnnetään liian pitkälle magneettien ollessa kuumia, roottorin vuo voi pudota pysyvästi ja moottori menettää vääntömomentin ikuisesti. Siksi vakavat ohjaimet rajoittavat d-akselin virtaa lämpö- ja nopeusriippuvaisten karttojen avulla sen sijaan, että antaisivat käyttäjän vain nostaa yhtä globaalia numeroa.
Nyrkkisääntönä on, että käytettävissä oleva vääntömomentti perusnopeuden yläpuolella laskee karkeasti yhdellä ylinopeudella. Huippunopeuden nostaminen 20 prosenttia voi maksaa suuren osan nimellispisteessä käytettävissä olevasta kiihtyvyydestä, joten kentänheikennyksen toteutuksen tehokkuus vaikuttaa suoraan ajoneuvon kantamaan ja lämpöturvallisuuteen.
 Tehokas A4-harjaton DC-moottoriohjain Koska kentän heikkeneminen vähentää tehokkuutta ja lisää lämpöä, tämän ohjaimen korkean hyötysuhteen suunnittelulla on merkitystä ajoneuvojen kantaman ja lämpöturvallisuuden kannalta, ja ostajien tulee tarkistaa FOC-toteutus, lämpörajat ja viritettävät kartat. Näytä tuote →
Mitä kannattaa tarkistaa moottoriohjaimesta ennen ostamista
Koska kentän heikennys on ohjelmisto- ja tehovaihetoiminto eikä laatikkoon painettu numero, ostajien on esitettävä konkreettisia kysymyksiä. Käyttääkö ohjain FOC:ta ilmoitetulla negatiivisella d-akselin virta-alueella? Ovatko kentän heikkenemisrajat lämpösuojattu? Voidaanko virityskartat päivittää moottorin tai ajoneuvon vaihtuessa?
- Kentän heikennysalue: jatkuva ja huippu negatiivinen d-akselin virta tulee ilmoittaa tietolomakkeessa, ei piilottaa.
- Lämmönhallinta: Jatkuva nopea toiminta lämmittää sekä käämin että MOSFETit, joten säädin tarvitsee lämpötilaperusteisen virran pienennyksen.
- Ohjelmiston säädettävyys: huippunopeuden, vääntömomentin rampin ja kentänheikennyksen syvyyden tulee olla säädettävissä jokaiselle sovellukselle.
- Moottorin sovitus: taka-EMF-vakio, napojen lukumäärä ja induktanssi muokkaavat kentän heikkenemisen käyttäytymistä, joten pariliitosohjeet ovat tärkeitä.
Nämä yksityiskohdat erottavat yleisen ohjaimen ohjaimesta, joka on todella tuotantovalmis. Moottorikäyttöjen toimittaja, jolla on sisäinen sulautettujen ohjelmistojen kokemus, tarjoaa paljon todennäköisemmin kalibroidun kentän heikennysstrategian kuin kiinteän laiteohjelmiston jälleenmyyjä. The ohjelmiston rooli nykyaikaisessa moottorin ohjauksessa laajenee nopeasti, ja sitä kannattaa tutkia ennen kuin sitoutuu laitteistoalustaan.
Laitteiston puolella korkeajännitteisellä MOSFET-rinnakkaiskokemuksella on yhtä suuri merkitys, koska kentänheikennys työntää vaihevirtaa suurella nopeudella ja suuressa kuumuudessa paljastaen tehoasteen kaikki heikkoudet. Työskentely a moottorikäyttöjen toimittaja joka rakentaa tämän luokan tuotteita päivästä toiseen, vähentää riskiä havaita marginaalinen malli ajoneuvon validoinnin puolivälissä.
Kentän heikkeneminen ei ole enää eksoottinen lisä. Se on jokaisen vakavan sähköliikkunnassa käytettävän moottoriohjaimen ydintoiminto, ja sen toteutuksen laatu ratkaisee, kuinka nopealta, sujuvalta ja luotettavalta lopullinen ajoneuvo tuntuu. Etsi säädintä, joka yhdistää kypsän FOC-laiteohjelmiston tehovaiheeseen, joka pystyy selviytymään jatkuvasta nopeasta virrantarpeesta. Valitse oikea yhdistelmä, niin moottori tuntuu nopeammalta kestävyydestä tinkimättä.
SEURAAVA:Suljetun piirin moottorin ohjaus: Kuinka palaute parantaa moottorin suorituskykyä ja luotettavuutta
Kiinnostaako yhteistyö tai sinulla on kysyttävää?
Kuten Räätälöidyt kestomagneettisynkronisten moottoriohjainten valmistajat ja Kestomagneettimoottorisäätimien toimittajat Kiinassa, Keskittyminen kestomagneetin ohjaukseen Synkroniset moottorit, tarjoamme turvallisen ja riittävän virtalähde matkailuajoneuvojen sähköistämiseen.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, Kiina
Tekijänoikeus © Shanghai APT Power Technology Co., Ltd.All rights reserved