Suljetun piirin moottorin ohjaus: Kuinka palaute parantaa moottorin suorituskykyä ja luotettavuutta
Sähkömoottoripyörä, joka pätkii vetäytyessään pois paikaltaan, robotin alusta, joka ylittää tavoiteasennon, mönkijä, joka menettää vetovasteen jyrkässä nousussa: nämä oireet juontavat yleensä samasta perimmäisestä syystä. Moottorille kerrotaan mitä tehdä, mutta se ei koskaan ilmoita mitä todella tapahtui. Suljetun silmukan moottorin ohjaus sulkee tämän raon. Se mittaa jatkuvasti moottorin nopeutta, asentoa tai virtaa ja säätää käyttösignaaleja reaaliajassa, jotta moottori seuraa käskettyä arvoa kuormituksen muutoksista, lämpötilan poikkeamasta ja komponenttien toleransseista huolimatta. Sähköajoneuvoja, robottialustoja tai merikäyttöjä rakentaville insinööreille tärkeä kysymys ei ole suljetun silmukan ohjauksen käyttäminen, vaan se, kuinka hyvin ohjain toteuttaa sen.
Mikä on suljetun silmukan moottorin ohjaus?
Suljetun silmukan moottorin ohjaus, jota kutsutaan myös takaisinkytkentäohjaukseksi, vertaa todellista moottorin lähtöä referenssikäskyyn ja korjaa eron. Olennaisia elementtejä ovat referenssi, takaisinkytkentäanturi, virhelaskenta ja säädin, joka tuottaa korjauksen. Harjattomassa moottorijärjestelmässä ohjain lukee vaihevirrat, nopeuden ja joskus roottorin asennon; ohjausalgoritmi säätää sitten invertteriin toimitetut PWM-signaalit niin, että mitattu arvo konvergoi komentoon.
Käytännössä useimmat säätimet käyttävät PID-rakennetta tai sen muunnelmaa. Suhteellinen termi reagoi nykyiseen virheeseen, integraalitermi poistaa vakaan tilan virheen ja johdannaistermi ennakoi muutoksia. Näiden vahvistusten säätäminen määrittää, onko järjestelmä vakaa, reagoiva vai värähtelevä. Tämä eroaa olennaisesti avoimen silmukan järjestelmästä, jossa ohjain lähettää kiinteän komennon ja luottaa siihen, että moottori vastaa oikein. Avoin silmukka toimii, kun kuormitus on ennakoitavissa eikä tarkkuus ole kriittinen. Se epäonnistuu, kun kitka, inertia tai syöttöjännite muuttuu odottamattomasti.
Avoin silmukka vs. suljettu silmukka: mikä itse asiassa muuttuu
Käytännön ero näkyy liikkeen laadussa. Suljetun silmukan järjestelmä korjaa virheet millisekunnissa; avoimen silmukan järjestelmä yksinkertaisesti elää niiden kanssa. Sovelluksissa, joissa kuljetetaan ihmisiä tai käsitellään kalliita hyötykuormia, tämä ero määrittää, tuntuuko tuote tarkalta ja turvalliselta vai karkealta ja arvaamattomalta.
| Aspekti | Avaa silmukka | Suljettu silmukka |
|---|---|---|
| Palaute | Ei mitään | Virta-, nopeus- tai asentoanturi |
| Tarkkuus | Riippuu moottorin ja kuorman sovituksesta | Huollettu vaihtelevissa olosuhteissa |
| Häiriövastaus | Ei korjausta | Aktiivinen korjaus reaaliajassa |
| Hidas käyttäytyminen | Vääntömomentti laskee ja muuttuu epätasaiseksi | Vakaa vääntömomentti nollanopeuteen asti |
| Järjestelmän hinta | Alempi | Korkeampi, mutta suorituskyvyn perusteltu |
| Tyypillisiä sovelluksia | Tuulettimet, pumput, yksinkertaiset kuljettimet | Sähköajoneuvot, robotiikka, servoakselit |
Taulukko yksinkertaistaa monia kompromisseja. Anturiton suljetun silmukan rakenne voi tarjota monia suljetun silmukan etuja ilman kooderia, mikä muuttaa kustannusten vertailua merkittävästi. Ohjausarkkitehtuurilla on enemmän merkitystä kuin etiketillä.
Ohjaussilmukat moottoriohjaimen sisällä
Nykyaikaisessa harjattomassa moottoriohjaimessa suljetun silmukan ohjaus ei ole yksisilmukka. Se on sarja silmukoita, joista jokainen säätelee erilaista fyysistä määrää.
Nykyinen silmukka
Virtasilmukka on sisin ja nopein silmukka. Se säätelee moottorin käämien vaihevirtoja, mikä asettaa suoraan vääntömomentin. Nopea virtasilmukka korkealla päivitysnopeudella tuottaa tasaisen vääntömomentin alhaisella nopeudella ja hiljaisen toiminnan suurella nopeudella.
Speed Silmukka
Nopeussilmukka sijaitsee nykyisen silmukan yläpuolella. Se vertaa mitattua nopeutta referenssiin ja luo nykyisen komennon. Tämä silmukka käsittelee kiihdytystä, hidastuvuutta ja nopeuden vakautta muuttuvan kuormituksen alaisena.
Sijoitussilmukka
Asentosilmukka on uloin silmukka, jota käytetään, kun sovellus tarvitsee tarkan pysäytyksen tai polun seuraamisen, kuten robotin nivelet ja ohjauksen toimilaitteet. Se ohjaa nopeussilmukkaa sijaintivirheen perusteella.
Kaskadijärjestelyllä on merkitystä, koska jokaisen sisäsilmukan on oltava nopeampi kuin sen ympärillä olevan silmukan. Jos virtasilmukka on hidas, nopeussilmukka ei voi saada moottoria tuntumaan jäykältä, ja asentosilmukka ylittyy.
| Loop | Säännelty määrä | Tyypillinen rooli |
|---|---|---|
| Nykyinen silmukka | Vaihevirta / vääntömomentti | Nopea vääntömomenttivaste, tasaisuus |
| Nopeussilmukka | Kulmanopeus | Nopeuden vakaus kuormituksen alaisena |
| Sijoitussilmukka | Roottorin kulma | Tarkka paikannus ja polun hallinta |
Anturipohjainen vs. anturiton suljettu piiri
Suljetun piirin moottorin ohjaus voidaan toteuttaa fyysisillä antureilla tai ilman niitä. Hall-anturit, kooderit ja resolverit ilmoittavat roottorin asennon suoraan. Anturiton ohjaus, joka on yleinen kestomagneettisynkronimoottoreiden kenttäohjauksessa, arvioi roottorin asennon mitatuista virroista ja jännitteistä moottorimallin avulla. Kompromissi on selvä: anturittomat järjestelmät vähentävät kustannuksia ja johdotusta ja poistavat vikakohdan, kun taas anturipohjaiset järjestelmät säilyttävät suuremman vääntömomentin tarkkuuden erittäin alhaisella nopeudella ja pysähdyksissä. Jos sovelluksen on säilytettävä vääntömomentti pysähdyksissä tai ryömittävä erittäin alhaisella nopeudella, tarvitaan yleensä kooderi tai Hall-anturit. Jos käyttösuhde viettää suurimman osan ajastaan yli muutaman prosentin nimellisnopeudesta, anturittomat algoritmit, jotka perustuvat takaisin-EMF-havaintoon, ovat tarkkoja ja halvempia. Sähkömoottoripyörissä ja veneperämoottoreissa nykyaikaiset sensorittomat algoritmit tarjoavat riittävän dynaamisen suorituskyvyn useimmissa käyttöolosuhteissa, kuten keskustelussamme käsitellään kestomagneettisynkroninen moottoritekniikka .
Mitä etsiä suljetun silmukan ohjaimesta
Kun arvioit ohjainta suljetun silmukan sovellukselle, keskity toteutukseen eikä etikettiin. Seuraavat kohdat erottavat hyvin suunnitellun ohjaimen yleisestä.
- Nykyisen silmukan kaistanleveys: suurempi kaistanleveys tarkoittaa nopeampaa vääntömomenttivastetta ja parempaa jäykkyyttä kuormitushäiriöitä vastaan.
- Ohjausjaksoaika: lyhyet sykliajat, tyypillisesti kymmeniä mikrosekunteja, antavat virtasilmukan reagoida nopeasti transientteihin.
- Automaattinen viritys: säädin, joka mittaa moottorin parametreja ja asettaa silmukan vahvistuksen automaattisesti, säästää tuntikausia manuaalista viritystä.
- Kentän heikkeneminen: laajentaa nopeusaluetta perusnopeuden yli, mikä on välttämätöntä nopeille moottoripyörille ja perämoottoreille.
- Suojaus ja diagnostiikka: ylivirta-, ylilämpötila- ja jumiutumistunnistus suojaavat sekä säädintä että moottoria.
- Ohjelmistotyökalut: reaaliaikainen virta-, nopeus- ja vikatiedot nopeuttavat integrointia ja vianetsintää.
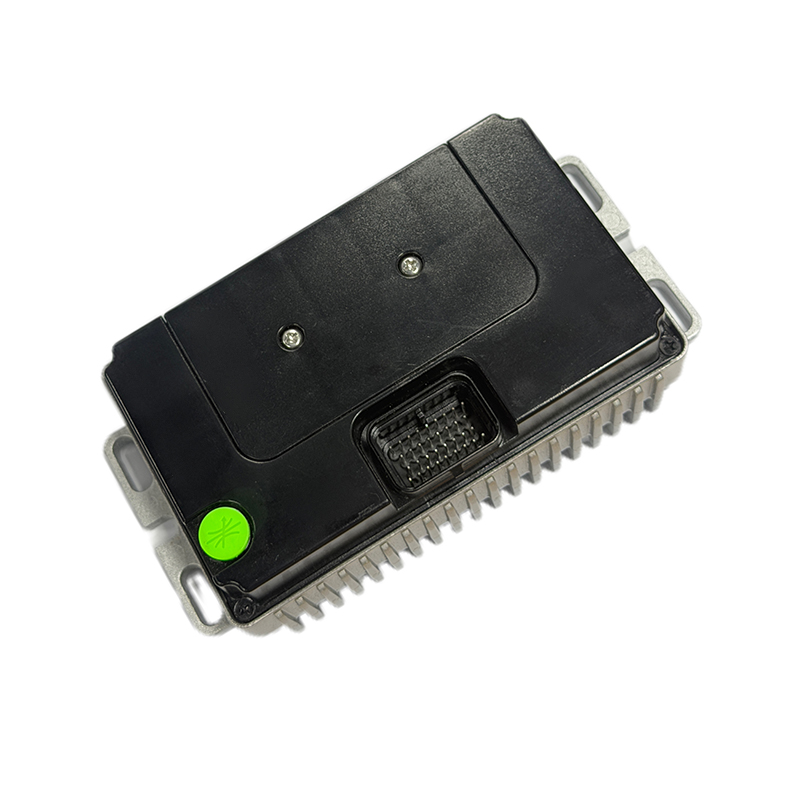
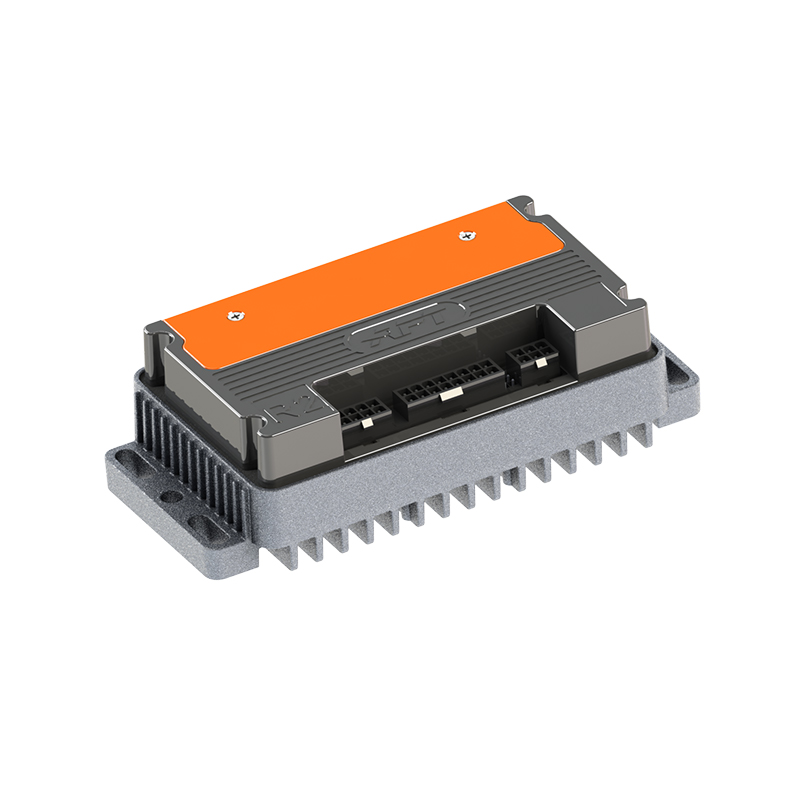
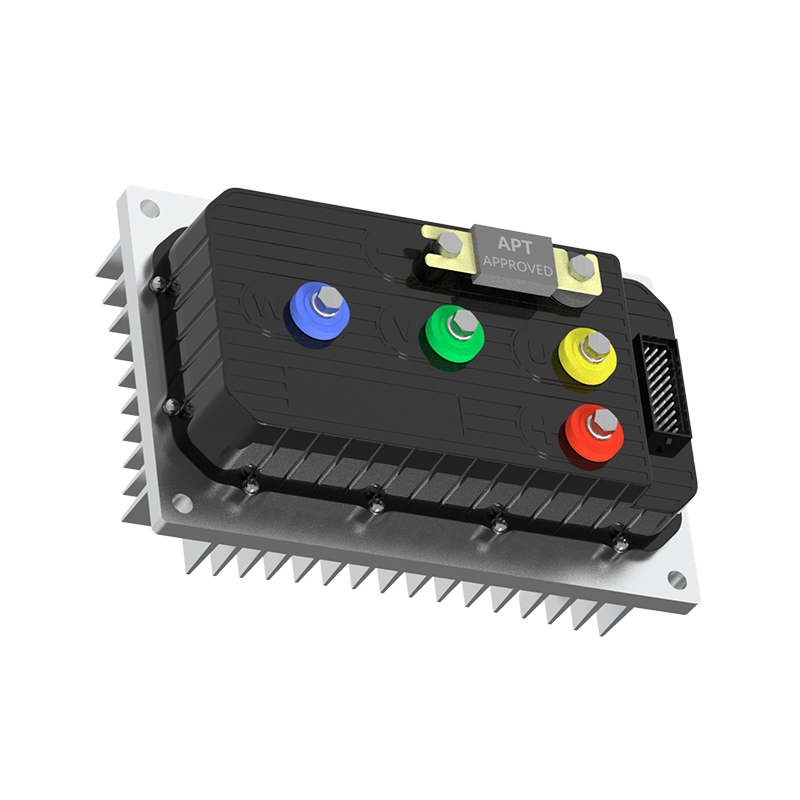
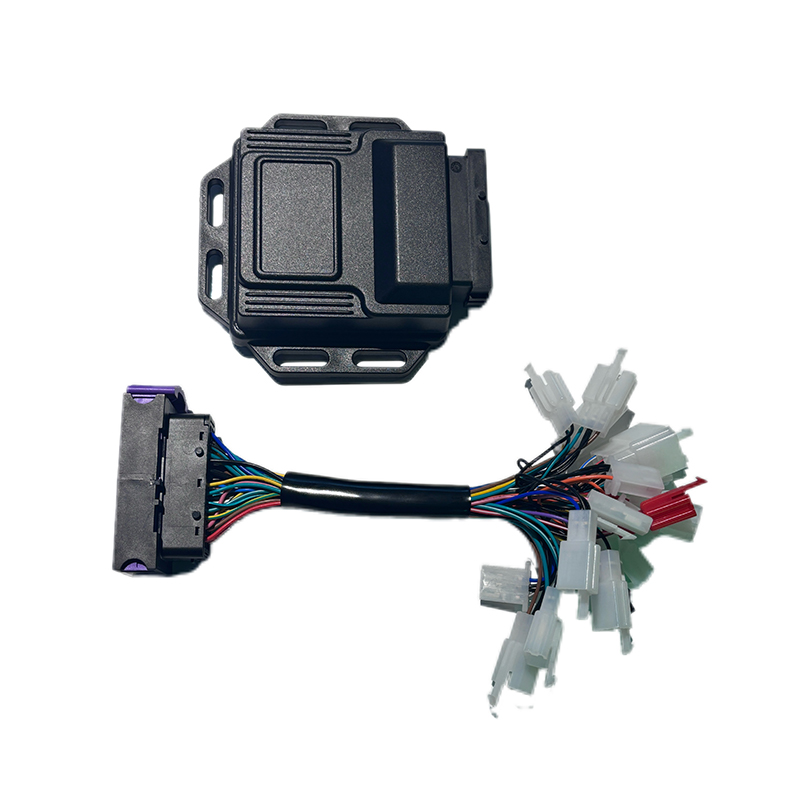
Sovelluksissa, jotka vaativat välitöntä reagointia muuttuviin vääntömomentteihin, nopealla virtasilmukan suorituskyvyllä toimivalla ohjaimella on mitattavissa oleva ero. R5-2215 nopean vasteen ohjain on suunniteltu sellaisiin käyttösykleihin, joissa jokainen millisekunti viive muuttuu liikevirheeksi. Luotettavuuspuolella A8-2209 korkean vakauden ohjain korostaa tasaista käyttäytymistä lämpö- ja sähkörasituksen alla. Kun energiatehokkuus on etusijalla, korkean hyötysuhteen A4-2313-ohjain vähentää häviöitä invertterivaiheessa ja laajentaa akun toimintasädettä.
 R5 Fast Response Harjaton DC-moottoriohjain dynaamisiin vääntömomenttisovelluksiin Tämä säädin on korostettu käyttöjaksoissa, joissa nopea virtasilmukkavaste vähentää liikevirheitä. Se sopii sähkömoottoripyöriin, robottien alustaan ja vastaaviin sovelluksiin, jotka vaativat välitöntä vääntömomenttireaktiota. Näytä tuote → A8 erittäin vakaa harjaton tasavirtamoottorin ohjain luotettavaan toimintaan rasituksessa Tämä malli asettaa etusijalle tasaisen suorituskyvyn lämpö- ja sähkörasituksessa, joten se on luotettava valinta sovelluksiin, jotka vaativat tasaista toimintaa vaativissa olosuhteissa. Näytä tuote →
 Tehokas A4-harjaton DC-moottorin ohjain laajennetun akun käyttöalueen Tämä ohjain keskittyy invertterivaihehäviöiden vähentämiseen, mikä auttaa laajentamaan akun kantamaa. Se esitellään tehokkuuteen tähtäävänä vaihtoehtona nopean reagoinnin ja korkean vakauden mallien rinnalla. Näytä tuote →
Ohjaimen yhdistäminen sovellukseen
Samat suljetun kierron periaatteet pätevät kaikilla toimialoilla, mutta kunkin suorituskykytekijän painotus muuttuu käyttötapauksen mukaan.
- Sähkömoottoripyörät tarvitsevat vakaan vääntömomentin alhaisilla nopeuksilla laukaisuihin, mäkilähtöihin ja regeneratiiviseen jarrutukseen.
- Robotin rungot vaativat tarkan asennon ja tasaisen nopeuden hallinnan ylityksen ja tärinän välttämiseksi.
- ATV- ja UTV-sovellukset vaativat voimakasta häiriönpoistoa, koska kunkin pyörän kuormitus muuttuu jatkuvasti.
- Sähköperämoottorit hyötyvät anturittomasta toiminnasta, koska moottori istuu märässä, tärinäalttiissa ympäristössä, jossa enkooderit ovat heikko kohta.
Jokainen näistä sovelluksista riippuu myös siitä, onko säädin sovitettu moottorin sähköisiin parametreihin. Ohjain, jolla on oikea jänniteluokka ja virtaluokitus, yhdistettynä moottoriin, jonka induktanssi ja taka-EMF-vakiot sopivat taajuusmuuttajaan, toimii paljon paremmin kuin yhteensopimaton pari jopa erinomaisella ohjelmistolla.
Viimeisiä ajatuksia
Suljetun silmukan moottorin ohjaus tekee pyörivästä roottorista tarkan, reagoivan toimilaitteen. Arvo ei ole pelkästään palautteessa; se on silmukoissa, virityksessä ja suojauksessa, jotka ympäröivät palautetta. Kun valitset moottoriohjaimen, arvioi sen nykyinen silmukan suorituskyky, viritystyökalut ja sen saavutukset lähellä olevissa sovelluksissa. Nämä tekijät määräävät enemmän kuin mikään tekninen väite, kuinka hyvin tuotteesi toimii.
SEURAAVA:Harjaton moottori Hall-anturilla: mitä se tekee ja milloin tarvitset sitä projektiisi
Kiinnostaako yhteistyö tai sinulla on kysyttävää?
Kuten Räätälöidyt kestomagneettisynkronisten moottoriohjainten valmistajat ja Kestomagneettimoottorisäätimien toimittajat Kiinassa, Keskittyminen kestomagneetin ohjaukseen Synkroniset moottorit, tarjoamme turvallisen ja riittävän virtalähde matkailuajoneuvojen sähköistämiseen.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, Kiina
Tekijänoikeus © Shanghai APT Power Technology Co., Ltd.All rights reserved