Harjaton moottori Hall-anturilla: mitä se tekee ja milloin tarvitset sitä projektiisi
Kun harjattoman tasavirtamoottorin tietolomakkeessa lukee "Hall-anturilla", tämä rivi muuttuu enemmän kuin hinta. Se muuttaa sitä, miten moottori käynnistyy pysähdyksistä, kuinka se tuottaa hitaalla nopeudella vääntömomentin ja mitkä säätimet voivat käyttää sitä. Jokaiselle, joka valitsee moottorin sähköskootteriin, robottialustaan, mönkijään tai laivakäyttöön, hall-anturin päätös on yksi ensimmäisistä järjestelmätason puheluista.
Lyhyt vastaus: Harjaton moottori Hall-anturilla antaa säätimelle roottorin tarkan asennon nollanopeudesta lähtien, joten moottori käynnistyy täydellä vääntömomentilla oikeaan suuntaan ja käy tasaisesti alhaisella nopeudella. Kompromissi on ylimääräinen johdotus ja Hall-signaalien lukemiseen suunniteltu ohjain. Kun moottori ja ohjain määritellään yhdessä, tämä kauppa yleensä suosii sensoroitua toimintaa.
Mitä Hall-anturi tekee harjattomassa moottorissa
Harjattoman tasavirtamoottorin sisällä ei ole kommutaattoria käämien kytkemiseksi. Ohjaimen on aktivoitava kolme vaihetta roottoria seuranneessa järjestyksessä, ja ajoitus riippuu roottorin asennon tiedosta joka hetki. Hall-anturit antavat tämän tiedon.
Tyypillinen anturimoottori sisältää kolme Hall-IC:tä, jotka on asennettu 120 sähköasteen etäisyydelle toisistaan. Kun roottorimagneetit kulkevat, jokainen anturi havaitsee muutoksen pohjois- ja etelänavan välillä ja kytkee ulostulonsa. Kolme lähtöä muodostavat 3-bittisen kuvion, jossa on kuusi kelvollista tilaa, joista jokainen vastaa yhtä 60 asteen kommutointiaskelta. Jos ohjain koskaan lukee 000- tai 111-tilan pyörimisen aikana, se on yleensä johdotusvika, koska näiden tilojen ei pitäisi näkyä oikealla Hall-kuviolla.
Hall-anturi on signaalilaite, ei teholaite. Se ei kuljeta vaihevirtaa; se raportoi vain roottorin asennon säätimelle. Siksi moottorin ohjain on paikka, jossa todellinen päätöksenteko tapahtuu. Sama moottori voi käynnistyä pehmeästi tai äkillisesti, tehokkaasti tai hukkaan, riippuen siitä, kuinka säädin käsittelee Hall-kuvion.
Miksi Hall-anturit ovat tärkeitä pysähdyksissä ja hitaalla nopeudella
Anturittomat harjattomat ohjaimet lukevat roottorin asennon takasähkövoimasta (BEMF). BEMF nousee moottorin nopeuden myötä; pysähdyksissä se on nolla, ja alle 5-10 prosenttia nimellisnopeudesta on liian pieni luotettavasti mitattavaksi. Joten anturiton käynnistys käyttää avoimen silmukan sekvenssiä: kohdista roottori ja nosta sitä, kunnes BEMF on luettavissa.
Tämä sarja on heikko lenkki. Kuormituksen alaisena kohdistaminen ja ramppikäynnistys voi aiheuttaa virtapiikin, lyhyen nykäyksen taaksepäin tai pysähtymisen. Tyypillinen oire on moottori, joka napsahtaa tai epäröi ennen liikkumista. Rinteestä lähtevälle sähköpyörälle, hyötykuormaa nostavalle robotille tai löysällä maaperällä pois vetävälle sähkömönkijälle epäröinti on epämiellyttävää ja kovaa voimansiirrolle.
Hall-sensoroitu moottori eliminoi sokean vaiheen. Ohjain tietää roottorin asennon pysähdyksissä ja kohdistaa välittömästi vääntömomentin oikeaan suuntaan. Usein käynnistyvät ja pysähtyvät sovellukset, kuten jakelurobotit, poljinpyörät, skootterit ja sähkömoottoripyörät, hyötyvät eniten. Ohjain voi myös pitää käynnistyksen hiljaisena; erittäin hiljainen PWM-strategia vaimentaa kytkentäkohinaa, joka usein liittyy alhaiseen käyntiin, joten anturoitu käynnistys tuntuu pehmeältä ja hiljaiselta premium-tuotteissa.
 A6 Erittäin hiljainen harjaton tasavirtamoottorin ohjain säännölliseen Stop and Go -käyttöön Tämä anturoitu ohjain mahdollistaa tasaisen ja hiljaisen käynnistyksen pysähdyksissä, joten se sopii hyvin kaupunkiliikenteeseen, rahtityöhön ja hitaisiin ohjaimiin, joissa roottorin asennon palaute on välttämätöntä. Näytä tuote →
| Toiminnallinen puoli | Anturi (halli) | Anturiton (BEMF) |
|---|---|---|
| Roottorin asento pysähdyksissä | Tunnetaan Hall-kuviosta | Ei mitattavissa |
| Käynnistys kuormitettuna | Suuntaa vääntömomentti oikeaan suuntaan | Kohdista ja ramppi -sekvenssi; pysähtymisriski |
| Alhainen vääntömomentti | Vakaa ja toistettava | Rajoitettu alle noin 5-10 % nimellisnopeuden |
| Johdotus | Kolmen vaiheen johdot plus viisi Hall-johtoa | Vain kolmivaiheiset johdot |
| Kustannukset ja monimutkaisuus | Ylimääräiset anturit, liitinnastat, vedot | Ei ylimääräisiä moottorilaitteita |
| Tyypillisiä sovelluksia | Sähköinen liikkuvuus, robotiikka, peruutusajot | Tuulettimet, pumput, nopeat karat |
Tästä syystä anturiversiot ovat yleisiä kaupunkiajoneuvojen napamoottorikäytöissä; pysähdykset, kuormitetut käynnistykset ja alhainen ohjailu ovat juuri niitä olosuhteita, joissa BEMF jää alle. Napamoottorin suorituskykytiedot todellisista ajo-olosuhteista noudattavat samaa kaavaa pysähdyksistä työmatkoista pitkiin rahtivuoroihin.
Napamoottorin suorituskykyoppaat osoittavat johdonmukaisesti, että anturiversiot selviävät kaupunkikäytöstä ennakoitavammin kuin anturittomat versiot.
Hallin lähtötyypit, jännitetasot ja kommutointimallit
Hall-antureita on kaksi lähtömuotoa. Avokollektorin lähdöt laskevat signaalin alas ja tarvitsevat ohjaimen puolella olevat vetovastukset palatakseen korkealle. Push-pull-lähdöt ajavat linjan suoraan ylös ja alas. Jos ohjainkortilla ei ole vetoa, avoimen kollektorin moottori ei tuota kelvollista korkeaa tasoa eikä ohjain koskaan täytä kommutointitaulukkoaan.
Myös jännitteen yhteensopivuudella on väliä. Vanhemmissa moottoreissa käytetään usein 5 V Hall IC:itä, kun taas monet virtaohjaimen tulot toimivat 3,3 V:n logiikalla. 5 V signaalin syöttäminen vain 3,3 V:n nastaan voi vahingoittaa tuloa tai aiheuttaa satunnaisia vikoja. Moottorin tiedoissa tulee ilmoittaa Hallin syöttöjännite ja lähtötaso; jos ei, kysy ennen tilaamista.
Hall-anturien välinen etäisyys noudattaa yhtä kahdesta standardista: 60 sähköastetta tai 120 sähköastetta. Ohjaimen kommutointitaulukon on vastattava tätä väliä. 60°:een rakennettu moottori tuottaa erilaisen Hall-kuvion kuin 120°:n moottori, ja väärän taulukon käyttäminen aiheuttaa epätasaista käyntiä, vääntömomentin menetystä tai synkronoinnin menetystä.
Muista myös, että sähköasteet eivät ole mekaanisia asteita. Moottori, jossa on neljä napaparia, toistaa Hall-kuvion neljä kertaa mekaanista kierrosta kohti. Napaparien määrä muuttaa sähkötaajuutta, jota ohjaimen on käsiteltävä, joten se on konfiguroitava oikein kommutointikulman rinnalla.
Hall-sensoroidun moottorin ja ohjaimen yhdistäminen
Anturoitu moottori tarjoaa etunsa vain, kun säädin on rakennettu lukemaan Hall-signaaleja. Kolme tarkistusta kattavat suurimman osan yhteensopivuuspinnasta. Tarkista ensin Hallin syöttöjännite ja logiikkataso ohjaimen tuloarvoa vastaan. Toiseksi varmista, että ohjain tukee moottorin kommutointikulmaa, 60° tai 120°. Kolmanneksi päätä, mitä tapahtuu suuremmalla nopeudella; monet ohjaimet käyttävät Hall-signaaleja alhaisella nopeudella ja sulautuvat BEMF-tilaan kynnyksen yläpuolella, ja tämän siirtymän tulee olla riittävän tasainen vääntömomentin putoamisen välttämiseksi.
Sähköisen liikkuvuuden voimansiirron tehokkuus hidaskäyntisellä käyttöalueella on usein suurin tekijä todellisessa käyttöalueella. Anturoitu kommutointi pitää staattorin virran linjassa roottorin kanssa, mikä vähentää kuparin häviötä ja kuumenemista. Hallin tulot oikein lukeva ohjain, kuten A4-2313:n tehokas harjaton tasavirtamoottoriohjain, mahdollistaa saman moottorin virittämisen kaupunkiliikenteeseen, rahtikäyttöön tai maastoajoon, koska kommutointikäyrä elää ohjelmistossa.
Tehokas A4-harjaton DC-moottoriohjain Hall-tulolla Tämä ohjain, joka on suunniteltu pitämään staattorin virran kohdakkain roottorin kanssa alhaisilla nopeuksilla, parantaa todellista toimintasädettä ja voidaan virittää erilaisiin käyttösykleihin kaupunkiajosta rahtiin tai maastossa. Näytä tuote → Kun moottori ja ohjain tulevat eri toimittajilta, Hall-parametrit ovat ensimmäinen ristiriitojen lähde. 60° moottori, joka on kytketty 120°:een konfiguroituun säätimeen, toimii suunnilleen tai ei ollenkaan. Strukturoitu pariliitosjärjestelmä ratkaisee tämän ennen laitteiston saapumista: jänniteluokka, virran arvo, Hall-lähtömuoto, syöttöjännite, kommutointikulma ja napaparien määrä on kaikki dokumentoitu yhdelle sivulle.
 Ohjaimen ja moottorin pariliitosjärjestelmä kuudella avainparametrilla Jäsennelty pariliitossivu dokumentoi jänniteluokan, virran nimellisarvon, Hall-lähtömuodon, syöttöjännitteen, kommutointikulman ja napaparien määrän, jotta vältetään yhteensopimattomuudet ennen laitteiston saapumista. Näytä tuote →
Mitä tulee tarkistaa ennen anturoidun moottorin määrittämistä
Laita nämä kuusi tuotetta yhdelle sivulle ennen tilaamista:
- Hall-syöttöjännite ja logiikkataso: sovita moottorin Hall-IC ohjaimen tuloarvoon.
- Tulostusmuoto: open-collector tarvitsee vedot ohjaimen puolelle; push-pull ei.
- Kommutointiväli: 60° tai 120° ja varmista, että ohjaimen konfiguraatio vastaa.
- Napaparien määrä: tarkista se ja syötä se oikein, koska se asettaa sähkötaajuuden.
- Liittimen nastat: standardin anturoidussa johdotuksessa on kolme vaihejohtoa plus viisi Hall-johtoa (5V, GND, A, B, C). Yksi vaihdettu tappi on yleisin penkkitestivirhe.
- Hall-vikastrategia: tarkista, pystyykö säädin havaitsemaan jumiutuneen tai puuttuvan Hall-signaalin ja palaako anturittomaan tilaan.
Harjaton moottori, jossa on Hall-anturi, on todistettu tapa tehdä hitaasta vääntömomentista deterministinen. Hinta sisältää ylimääräiset johdot ja ohjaimen Hall-tulotuella. Ajoneuvoissa ja koneissa, jotka lähtevät liikkeelle kuormitettuna, käyvät alhaisella nopeudella tai peruuttavat usein, tämä hinta lisää sujuvampaa käyttäytymistä ja lyhyemmän kehitysjakson. Kun Hall-parametrit kirjoitetaan muistiin ja niitä verrataan säätimeen, anturoitu moottori yksinkertaisesti käyttäytyy tietolomakkeessa luvatulla tavalla.
SEURAAVA:Harjattoman moottorin edut: Tehokkuus, pitkäikäisyys ja tarkka nopeudensäätö
Kiinnostaako yhteistyö tai sinulla on kysyttävää?
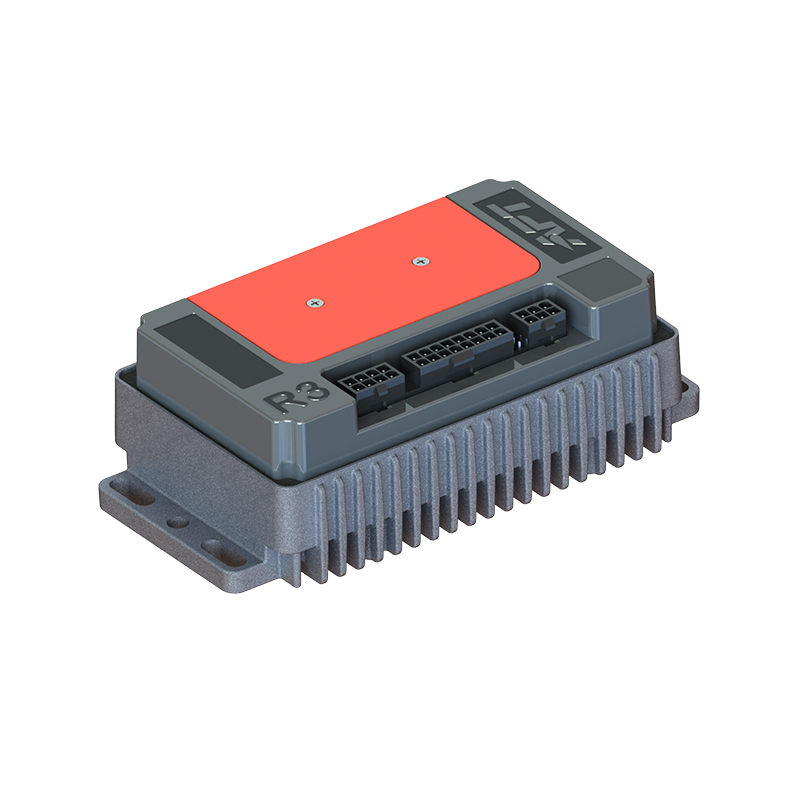
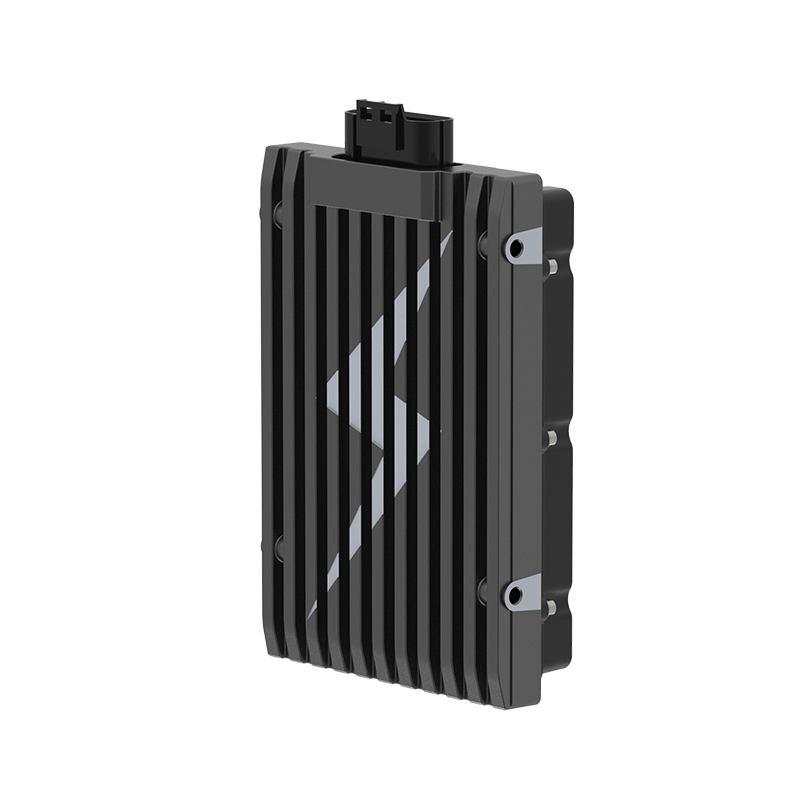
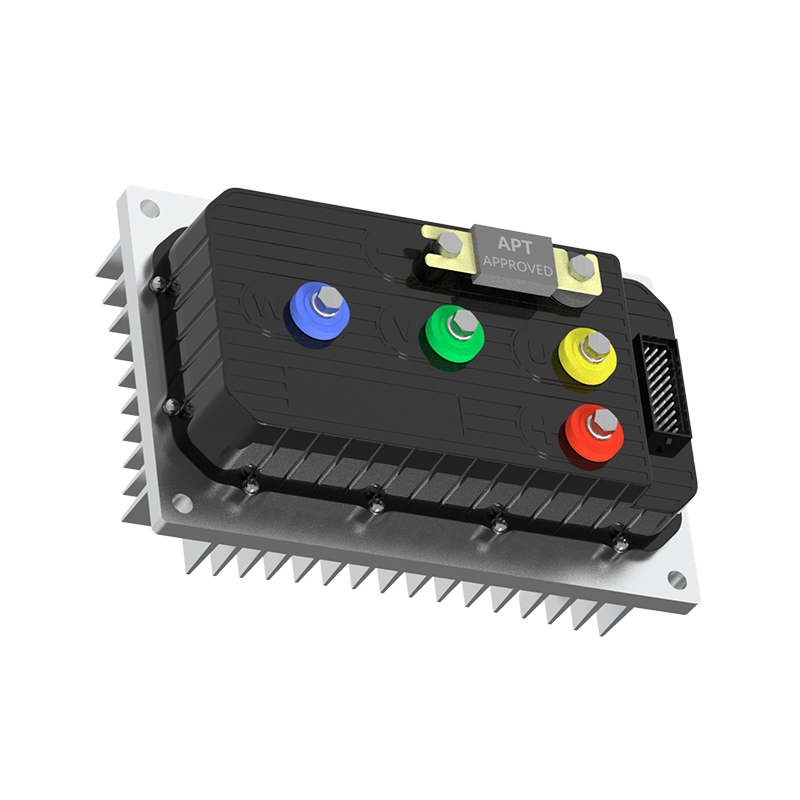
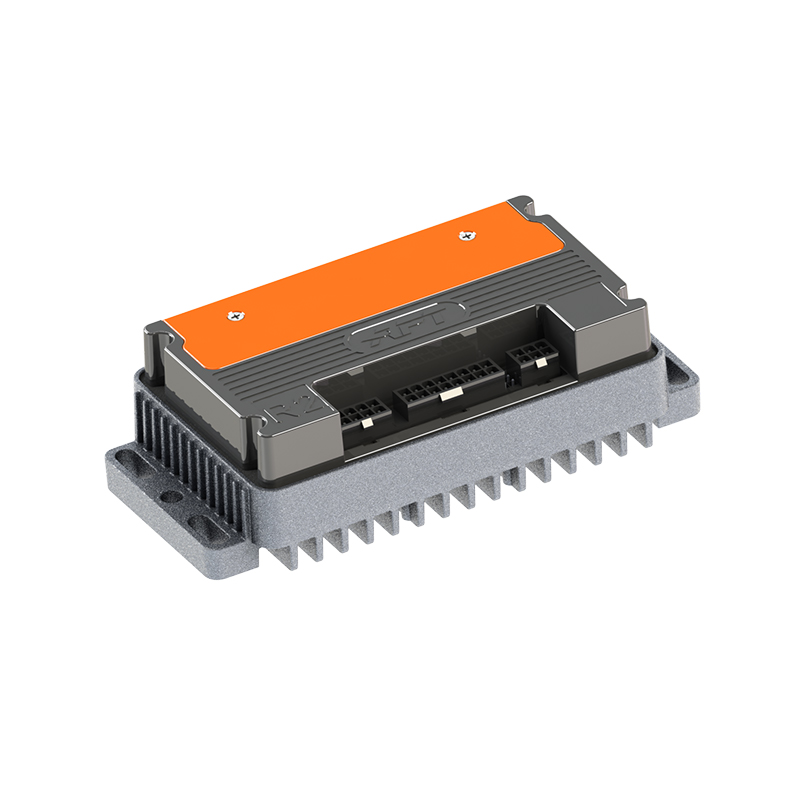
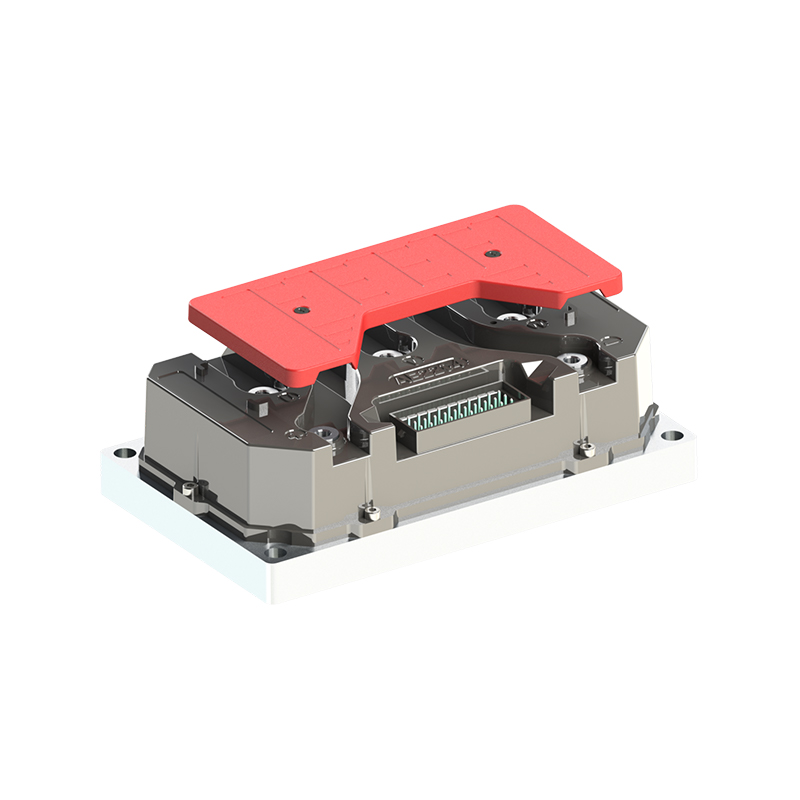
Kuten Räätälöidyt kestomagneettisynkronisten moottoriohjainten valmistajat ja Kestomagneettimoottorisäätimien toimittajat Kiinassa, Keskittyminen kestomagneetin ohjaukseen Synkroniset moottorit, tarjoamme turvallisen ja riittävän virtalähde matkailuajoneuvojen sähköistämiseen.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, Kiina
Tekijänoikeus © Shanghai APT Power Technology Co., Ltd.All rights reserved