Moottorianturin valinta BLDC-asemille: resoluutio, liitäntä ja sovitus
Kaksi sähkömoottoripyörän prototyyppiä saapui samalle testipenkille samalla 10 tuuman napamoottorilla, samalla ohjaimen laiteohjelmistolla ja samalla akulla. Yksi hiipi eteenpäin kävelyvauhtia tasaisella, hallittavalla vedolla. Toinen nyökkäsi alle 3 km/h ja teki vaihekäämityksen kahdenkymmenen minuutin mäkilähtöjen jälkeen. Mekaaniset osat olivat identtisiä; palautepolku ei ollut. Yhdessä moottorissa oli 1 024 PPR:n inkrementtianturi, toisessa kolme Hall-anturia ja laiteohjelmistotaulukko, joka arvioi roottorin sijainnin kommutointivaiheiden välillä.
Oppitunti on helppo todeta ja helposti unohtaa hankinnan yhteydessä: harjattomassa DC- tai kestomagneettisynkronisessa käytössä moottorienkooderi päättää, kuinka tarkasti ja kuinka luotettavasti säädin voi tietää roottorin sijainnin. Resoluutio, lähtöliitäntä, mekaaninen asennus ja käyttöympäristö syöttävät yhtä numeroa – ohjaussilmukkaan saapuvan paikkatiedon laatua. Käsittele enkooderia lisävarusteena ja maksat siitä vääntömomentin aaltoiluna, hylättyinä ensimmäisinä artikkeleina tai kenttäpalautuksissa.
Mitä moottorienkooderi tekee suljetun silmukan asemassa
Enkooderi muuntaa mekaanisen liikkeen sähköiseksi signaaliksi, jonka taajuusmuuttaja voi laskea, kellota tai purkaa. Kolmivaiheisessa harjattomassa käytössä ohjain tarvitsee roottorin sähköisen kulman päättääkseen, milloin kukin MOSFET on vaihdettava. Hall-anturit tuottavat kuusi erillistä tilaa sähköistä kierrosta kohden: tarpeeksi kuusivaiheiseen kommutointiin, liian karkea tasaiseen hitaiden käyntinopeuksien vääntömomenttiin. Kooderi lisää jatkuvan sijainnin – inkrementtityypit lähettävät A/B-kvadratuuripulsseja valinnaisella indeksipulssilla, kun taas absoluuttiset tyypit raportoivat koodatun sijaintiarvon tehon syöttöhetkellä.
Tämä ero muokkaa koko konetta, ei vain anturia. Inkrementaalista takaisinkytkentää käytettäessä ohjaimen on suoritettava kotiutusliike jokaisen tehojakson jälkeen nollareferenssin muodostamiseksi. Absoluuttisella palautteella kone tietää, missä se on välittömästi, millä on merkitystä robottialustalle, jonka on jatkettava reittiä ilman vertailuajoa, sekä ohjaus- tai toimilaitteen akseleille, joissa odottamaton liike käynnistyksen yhteydessä on turvallisuusriski. Suuri osa interpoloinnista, suodatuksesta ja vian havaitsemisesta, joka oli aiemmin omistetussa laitteistossa, on nyt laiteohjelmistossa, minkä vuoksi ohjelmiston rooli nykyaikaisessa moottorin ohjauksessa kasvaa jatkuvasti.
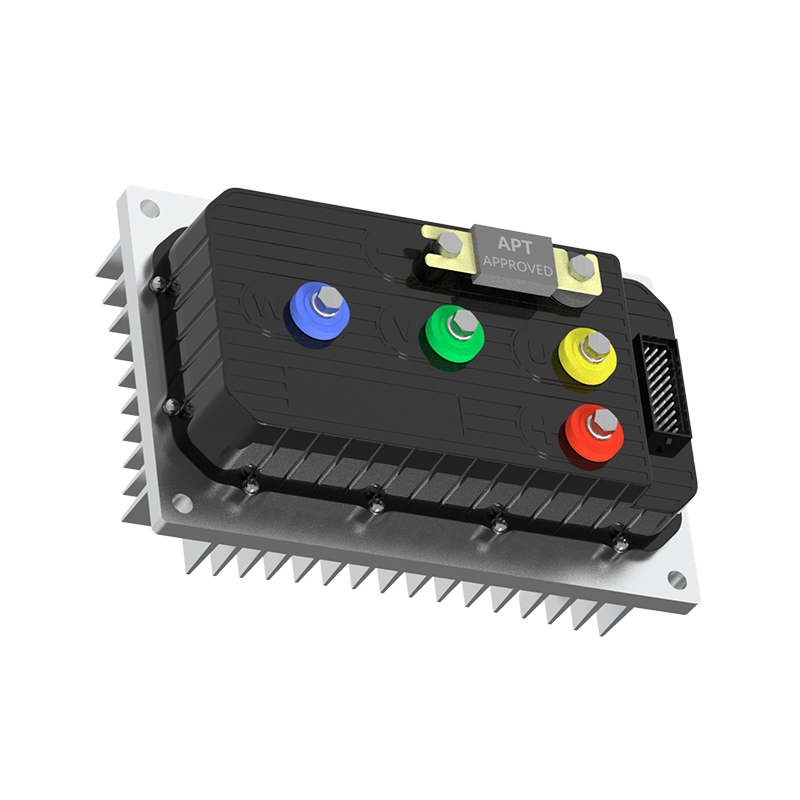
 A6 2422 erittäin hiljainen harjaton DC-moottoriohjain Järjestelmissä, joissa punnitaan inkrementaalinen vs. absoluuttinen takaisinkytkentä, tämä ohjain tukee Hallin tai magneettisen kooderin tuloa ja FOC-vektoriohjausta. Näytä tuote →
Inkrementaalinen tai absoluuttinen: sovita enkooderi käynnistyskäyttäytymiseen
Aloita yhdellä kysymyksellä: mitä tapahtuu ensimmäisen 200 millisekunnin aikana avaimen kääntämisen jälkeen? Jos kone kestää hitaan referenssiliikkeen, inkrementtianturi on halvempi ja helpompi integroida. Jos ei voi, ehdoton palaute on rehellinen vastaus, ja ylimääräiset kustannukset kuuluvat budjettiin alusta alkaen eikä puolen vuoden kuluttua tapahtuvaan uudelleensuunnitteluun.
| Palautteen tyyppi | Lähtösignaali | Tyypillinen istuvuus | Pääriski |
|---|---|---|---|
| Hall-anturisarja | Kolme digitaalista tilaa sähköjaksoa kohti | Vain kommutointi, kustannuslähtöiset asemat | Karkea alhainen vääntömomentti, ei hienoa asentoa |
| Inkrementaalinen optinen | A/B-kvadratuuri, indeksi, 5 V TTL tai 24 V HTL | Tarkka nopeus ja sijainti tiivistetyillä akseleilla | Levyn kontaminaatio tappaa signaalin suoraan |
| Inkrementaalinen magneettinen | A/B-kvadratuuri, indeksi | Pöly, kosteus ja tärinä sähköisessä liikkumisessa | Ulkoiset magneettikentät, ilmaraon toleranssi |
| Ehdoton yksikäännös | SSI, BiSS-C, SPI tai PWM | Käynnistys ilman kohdistusta, robottiliitokset | Korkeammat kustannukset, protokollatuki asemassa |
| Ehdoton monikäännös | Sarja kierroslaskurin kanssa | Toimilaitteet, ohjaus, vaihdeakselit | Laskurivirheet pitkän varastoinnin tai tärinän jälkeen |
Resoluutio, tarkkuus ja vertailun arvoiset luvut
Inkrementaalinen resoluutio ilmaistaan pulsseina kierrosta kohti. 1 024 PPR-enkooderi, joka luetaan nelinkertaisena kvadratuurina, tuottaa 4 096 laskua kierrosta kohti. Halkaisijaltaan 250 mm:n pyörässä, jonka ympärysmitta on 785 mm, yksi laskuri vastaa noin 0,19 mm:n liikettä – hyväksyttävä matkan mittaamiseen, marginaalinen tarkkaan paikannukseen. 17-bittinen absoluuttinen kooderi tuottaa 131 072 laskua kierrosta kohti, noin 0,006 mm samalla pyörällä, ja sen resoluutio ei romahda koneen liikkuessa hitaasti.
Resoluutio ei ole tarkkuus. Interpolaatiovirhe kooderin sisällä, akselin epäkeskisyys, kytkimen kohdistusvirhe ja lämpötilapoikkeama lisäävät kaikki ohjaimen näkemää asentovirhettä. Pyydä toimittajilta kokonaisvirhebudjetti otsikko-PPR-luvun sijaan ja testaa näyte todellisessa akselissa laboratoriolaitteen sijasta. 4 096 luvun anturi, joka on asennettu 0,1 mm:n epäkeskisyydellä, voi käyttäytyä huonommin kuin siististi asennettu 2 048 yksikkö.
Liitännät, kaapelit ja melu, joka turmelee palautetta
Käyttöliittymän yhteensopivuus on paikka, jossa ostopäätökset murtuvat. Ohjain, jossa on 3,3 V:n tulot, ei lue luotettavasti 5 V:n TTL-anturia ilman tasonsiirtoa, ja optinen kooderi voi ottaa 150–250 mA virtaa syötteestä, joka on mitoitettu Hall-anturille. Tarkista maksimilähtötaajuus suhteessa kaapelin pituuteen, varmista, että asema tukee absoluuttista protokollaa, jonka aiot ostaa, ja muista, että pitkät kaapelit, joilla on suuri kapasitanssi pyöristävät nopeita reunoja, kunnes määrät katoavat. Suojattu kierretty parikaapeli, joka on päätetty ohjaimen päähän ja reititetty vähintään 50 mm:n päähän moottorin vaihekaapeleista, estää useimmat näistä ongelmista.
Ohjainpuoli ansaitsee yhtäläisen tarkastelun. 10–20 kHz:n virtasilmukat eivät voi käyttää tarkempaa resoluutiota kuin näytteenottojakso tukee, ja kenttäsuuntautuneen ohjauksen hyvin käsittelevä taajuusmuuttaja muuntaa hyvän palautteen alhaiseksi vääntömomentin aaltoiluksi ja korkeammaksi hyötysuhteeksi koko nopeusalueella.
A4 2313 Tehokas harjaton tasavirtamoottoriohjain Sähkömoottoripyörissä tai EV-ajoissa tämä ohjain yhdistää FOC-vektoriohjauksen CANBUS-, Bluetooth- ja Hall- tai magneettisen kooderipalautteen kanssa. Näytä tuote → Mekaaninen istuvuus ja ympäristö: mistä kenttähäiriöt alkavat
Enkooderit epäonnistuvat kentällä mekaanisista syistä useammin kuin sähköiset. Magneettiset ja induktiiviset tyypit kestävät määritellyn ilmaraon – tavallisesti 0,5–1,5 mm anturin ja magneetin välillä – mutta tämän raon on kestettävä lämpölaajeneminen, laakereiden välys ja isku. Akselin juoksu, aksiaalinen kellunta ja navan epäkeskisyys moduloivat signaalia, ja moduloitu asennon palaute näkyy ajoneuvossa vääntömomentin aaltoiluna tai nopeuden värähtelynä. Määritä kulumisrajat piirustukseen ennen anturin valitsemista ja mittaa ne sitten ensimmäisestä artikkelista sen sijaan, että luottaisit toimittajan esitteeseen.
Ympäristö ohjaa teknologian valintaa. Optiset kooderit tarjoavat hienoimman resoluution ja pienimmän toleranssin pölylle, öljysumulle ja kondensaatiolle; IP67-kotelo auttaa, mutta se ei korjaa kulunutta akselitiivistettä. Magneettiset kooderit kestävät pölyä ja vettä, mutta heikkenevät lähellä suurvirtakaapeleita tai suuria teräsrakenteita. Perämoottoreille ja rannikkovarusteille suolasuihku ja galvaaninen korroosio tekevät IP67:stä meriturvallisuusluokitelluilla kaapeliholkeilla pikemminkin minimin kuin myyntivaltin.
Sovellukset ja mitä kukin vaatii
Sama anturin erittely tuottaa hyvin erilaisia tuloksia riippuen siitä, missä moottori on:
- Sähkömoottoripyörät ja skootterit: hidas nopeus ja mäkilähtö hallitsevat asiakkaan ensivaikutelmaa, joten kvadratuuriresoluutio ja sähköinen kulman kalibrointi ovat tärkeämpiä kuin huippunopeuden tarkkuus.
- Robottirunko ja automatisoidut ohjatut ajoneuvot: matkan mittausvirhe kertyy työvuoron aikana, joten kierrosmäärät kerrottuna pyörän halkaisijalla määrittää käytännöllisen navigointibudjetin.
- ATV- ja UTV-voimansiirrot: muta, vesiristeykset ja tärinä ajavat valinnan kohti suljettua magneettista palautetta, jossa on suuri ilmavälitoleranssi.
- Sähköperämoottorit: korroosionkestävyys ja kaapelin eheys määräävät käyttöiän, eivät pelkästään resoluutiota.
Myös pakkauksella on väliä. Integroidut keskivetoyksiköt sijoittavat anturin vaihteistokotelon sisään, missä öljysumu ja lämpö ovat jatkuvia naapureita ja jossa anturia ei voi vaihtaa avaamatta moottoria. Tämä järjestely palkitsee varhaisen mekaanisen tarkastelun ja toimittajan, joka ymmärtää koko voimansiirron pelkkien teknisten tietojen perusteella myytävän anturin sijaan.
B2B-keskivetomoottorit sähköpyörän ajojärjestelmiin Tarkista tästä B2B-keskivetomoottorikategoriasta tehdas-/toimittajavaihtoehdot, ohjainpariliitokset ja integroituihin sähköpyöräkäyttöjärjestelmiin liittyvää myynnin jälkeistä tukea. Näytä tuote → Validointitarkistuslista ennen mallin julkaisemista
Useimmat enkooderiongelmat havaitaan myöhässä, koska testaus keskittyy datalehteen kokoonpanon sijaan. Suorita nämä vaiheet ennen tuotantojulkaisun allekirjoittamista:
- Vahvista, mitä koneen on tehtävä ensimmäisten 200 millisekunnin aikana käynnistyksen jälkeen, ja anna vastauksen päättää inkrementaalinen vs. absoluuttinen.
- Yhdistä jännitetasot, protokolla, syöttövirta ja maksimitaajuus ohjaimen todelliseen tuloasteeseen.
- Mittaa akselin juoksu, epäkeskisyys ja anturin ilmaväli ensimmäisestä artikkelista, älä penkkikiinnittimestä.
- Suorita kokoonpano koko lämpötila-alueella ja tallenna asentovirhe äärimmäisissä olosuhteissa.
- Kalibroi sähköinen kulmapoikkeama ja tallenna se moottorierää kohti, koska yksi väärin kohdistettu erä aiheuttaa vääntömomentin aaltoilua kaikkialla.
- Tarkista kaapelin reititys ja suojaus johdetun ja säteilevän kohinan alla, moottorin ollessa kuormitettuna, ei joutokäynnillä.
- Pyydä eräkohtaisia yhdenmukaisuustietoja ja dokumentoitua muutosilmoitusprosessia, koska ennalta ilmoittamaton magneetti tai levyversio mitätöi laiteohjelmiston kalibroinnin hiljaa.
Moottorienkooderi ei ole komponentti, joka ostetaan projektin lopussa ja kiinnitetään myöhemmin. Päätä ensin käynnistyskäyttäytyminen, sitten sovelluksen aidosti tarvitsema resoluutio, sitten käyttöliittymä ja mekaaninen kirjekuori, joka voi säilyttää tämän resoluution todellisessa ympäristössä. Tarkista yhdistetty käyttö kuormitetulla työpenkillä ja säilytä kalibrointitietue moottorierän kanssa.
Shanghai APT Power Technology rakentaa harjattomia DC-moottoriohjaimia, keskivetomoottoreita ja napamoottoreita täsmälleen samaan järjestykseen ja sovittaa säätimen laiteohjelmiston moottorin ominaisuuksiin sen sijaan, että myy laitteistoa erikseen. Olipa kyseessä sähkömoottoripyörä, robotin alusta, mönkijä tai sähköperämoottori, sijaintipalaute kuuluu ensimmäiseen suunnittelukeskusteluun – ei ensimmäiseen takuuhakemukseen.
SEURAAVA:Kuinka elektroniset nopeudensäätimet toimivat? ESC:n signaaliketjun sisällä
Kiinnostaako yhteistyö tai sinulla on kysyttävää?
Kuten Räätälöidyt kestomagneettisynkronisten moottoriohjainten valmistajat ja Kestomagneettimoottorisäätimien toimittajat Kiinassa, Keskittyminen kestomagneetin ohjaukseen Synkroniset moottorit, tarjoamme turvallisen ja riittävän virtalähde matkailuajoneuvojen sähköistämiseen.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, Kiina
Tekijänoikeus © Shanghai APT Power Technology Co., Ltd.All rights reserved