Vääntömomentin ohjaus selitettynä: Käytännön opas BLDC-moottoriohjaimen valintaan
Kuvittele sähkömoottoripyörän seisonta-asentoa jyrkällä rampilla kuljettaessasi matkustajaa. Nopeussäätimellä on alhainen tavoitenopeus, mutta pieni kaasuvipu voi muuttaa ohjatun laukaisun rajuksi nykimiseksi. Kuvaa nyt jakelurobotti, joka ylittää hieman liian kapean oviaukon. Jos säädin jatkaa työntämistä täydellä virralla, vaihteisto vaimentaa iskun. Molemmat tilanteet ratkaistaan vääntömomentin ohjauksella, toimintatilalla, joka säätelee moottorin tuottamaa pyörimisvoimaa sen nopeuden tai asennon sijaan.
Tämä artikkeli on kirjoitettu insinööreille ja OEM-projektiryhmille, jotka arvioivat harjattomia moottorin ohjaimia sähkömoottoripyörille, robotin alustalle, sähköisille mönkijöille, UTV:ille ja perämoottoreille. Selitämme, mitä vääntömomentin hallinta todellisuudessa tarkoittaa BLDC- tai PMSM-käytössä, kuinka ohjain saavuttaa sen ja mitkä tekniset tiedot määrittävät, tuntuuko vääntömomentilta tasainen ja reagoiva todellisessa käytössä.
Mitä vääntömomentin säätö oikeastaan tarkoittaa
Vääntömomentin ohjaus säätelee moottoriin syötettyä virtaa siten, että akselin vääntömomentti noudattaa ajajan, kuljettajan tai liikeohjaimen antamaa komentoa. Se ei pidä tavoitenopeutta. Se ei pidä roottorin asentoa. Moottori yksinkertaisesti tuottaa minkä tahansa nopeuden, joka johtuu kohdistetusta vääntömomentista ja akseliin kiinnitetystä kuormasta.
Yksinkertainen vertailu auttaa. Kun työnnät käsikärryä, kätesi kohdistavat voimaa ja kärryt liikkuvat millä tahansa nopeudella, jonka voima tuottaa vierintävastusta ja kaltevuutta vastaan. Kätesi ohjaavat vääntömomenttia. Jos lukitsisit kärryn nopeuden sen sijaan, se olisi nopeudenhallinta.
| Ohjaustila | Säädelty muuttuja | Tyypillinen komentolähde | Ensisijaiset käyttötapaukset |
|---|---|---|---|
| Nopeudensäätö | Moottorin RPM | Kaasu, potentiometri, CAN-asetusarvo | Risteilytoiminta, kuljettimet, tuulettimet, pumput |
| Asennon ohjaus | Roottorin kulma | Enkooderin palaute, askel- tai suuntapulssit | Ohjaus, venttiilit, robottinivelet |
| Vääntömomentin ohjaus | Moottorin virta ja siten vääntömomentti | Analogiatulo, CAN-momentin komento, poljin | Veto, kiristys, voimarajoitettu liike |
Vääntömomentin ohjaus on myös suojatoiminto. Säädin, joka on ohjelmoitu antamaan enintään 15 Nm, ei yksinkertaisesti anna 20 Nm:n vääntöä, vaikka kuljettaja sitä vaatisi. Pyörän luistaminen löysällä soralla, tukossa oleva toimilaite tai osittain juuttunut laakeri ei enää vaikuta suoraan voimansiirtoon. Tästä syystä vääntömomentin rajoitusta käytetään usein turvatoimintona liikejärjestelmissä.
Kuinka harjaton ohjain tuottaa ohjatun vääntömomentin
Harjattomassa DC-moottorissa tai kestomagneettisynkronimoottorissa vääntömomentti on verrannollinen ankkurivirtaan kvadratuuriakselilla. Vääntömomentin ohjaus on siis virransäätöä. Hyvin suunniteltu säädin mittaa vaihevirrat, vertaa momenttia tuottavaa komponenttia vääntömomentin komentoon ja säätää invertterin kytkentäkuviota virheen vähentämiseksi. Tämä sisäinen virtasilmukka on paikka, jossa vääntömomentin ohjaus todella elää.
Kenttäsuuntautunut ohjaus ja virtasilmukka
Kenttäsuuntautunut ohjaus, jota yleisesti kutsutaan nimellä FOC, muuntaa mitatut kolmivaihevirrat kahdeksi komponentiksi pyörivässä vertailukehyksessä: magnetoivaksi komponentiksi d-akselilla ja vääntömomenttia tuottavaksi komponentiksi q-akselilla. Säädin ohjaa q-akselin virtaa vastaamaan vaadittua vääntömomenttia ja pitää d-akselin virran lähellä nollaa pinta-asennetussa PMSM:ssä. Tämän virtasilmukan kaistanleveys määrää, kuinka nopeasti vääntömomentin korjaukset tapahtuvat. Taajuudella 10–20 kHz päivitetty silmukka reagoi kuormituksen muutoksiin muutamassa millisekunnissa, mikä on ero vakaan ryömintäliikkeen ja pätkivän liikkeen välillä alhaisella nopeudella. FOC on keskeinen syy kestomagneettisynkroninen moottoritekniikka kehittyy jatkuvasti vetosovelluksiin: sama laitteisto tuottaa tasaisemman vääntömomentin, paremman hyötysuhteen ja regeneratiivisen jarrutuksen pelkkien ohjelmistomuutosten avulla.
Anturin palaute ja anturiton toiminta
Vääntömomentin säädön laatu riippuu suuresti roottorin asennon takaisinkytkemisestä. Hall-anturit tarjoavat karkean, 60 asteen resoluution, joka riittää puolisuunnikkaan muotoiseen kommutaatioon, mutta ei tasaiseen vääntömomenttiin alhaisella nopeudella. Enkooderit ja resolverit tarjoavat jatkuvan roottorikulman, jolloin FOC pystyy pitämään tarkan vääntömomentin jopa lähellä pysähdystä. Anturittomat algoritmit arvioivat roottorin asennon taka-EMF:stä, mikä poistaa anturin kustannukset, mutta ei pysty ylläpitämään täyttä vääntömomenttia nollanopeudella, jos taka-EMF:ää ei ole. Monet tuotantokäytöt käyttävät hybridistrategiaa: anturipohjainen käynnistys ja anturiton käynti yli muutaman sadan kierroksen minuutissa.
Vaihevirran tunnistus on yhtä tärkeä. Matalapuolen shunttivastukset ovat halpoja, mutta meluherkkiä; integroidut vaiheanturit maksavat enemmän ja tarjoavat puhtaamman mittauksen pienillä virroilla. Virtasignaalin näytteenottotaajuus ja suodatus asettavat käytännöllisen vääntömomentin aaltoilun, joka näkyy akselilla, joten vääntömomenttiluvut kannattaa lukea yhdessä ohjaimessa käytetyn tunnistusarkkitehtuurin kanssa.
Miksi vääntömomentin hallinta on tärkeää todellisissa sovelluksissa
Vääntömomentin hallinta muuttaa mitattavissa olevaa käyttäytymistä kaikissa sähköliikkuvuuden ja robotiikan tärkeimmissä sovelluskategorioissa.
- Sähkömoottoripyörät. Hallitut laukaisut rinteissä, pyörän luistamisen esto märällä asfaltilla ja regeneratiivinen jarrutus, joka käyttää negatiivista vääntömomenttia tasaisessa rampissa. Ilman vääntömomenttirajoja moottori voi kytkeytyä rajusti, kun ajaja kääntää kaasua.
- Robotin runko. Vääntömomentin rajoitus suojaa vaihteita ja moottoreita törmäyksissä. Kun autonominen liikkuva robotti ajaa odottamattomaan esteeseen, ohjain katkaisee virran sen sijaan, että se syöttäisi täyden tehon voimansiirtoon.
- Sähköiset mönkijät ja UTV:t. Hidas ryömiminen epätasaisessa maastossa vaatii tarkan alhaisen vääntömomentin tehon. Nopeusohjatulla järjestelmällä on taipumus nousta, kun pyörät menettävät ja saavat takaisin pidon.
- Sähköiset perämoottorit. Jatkuva työntövoima virtaa ja tuulta vastaan edellyttää, että säädin reagoi kuormituksen muutoksiin nopeammin kuin nopeussilmukka pystyy.
The moottorikäyttötuotteiden moniskenaarion mukauttaminen heijastelee juuri tätä kysyntää: yhden ohjainalustan täytyy käsitellä monenlaisia vääntömomenttikäskyjä pienistä robotin pyöristä suuriin ATV-voimansiirtoihin.
Tärkeimmät vääntömomentin laadun määrittävät tekniset tiedot
Kun hankitaan säädin vääntömomenttiherkkään sovellukseen, jatkuvan virran nimellisarvo ja huippuvirta ovat vain lähtökohta. Seuraavilla teknisillä tiedoilla on suuri vaikutus vääntömomentin käyttäytymiseen.
- Nykyinen silmukan päivitysnopeus. Suurempi päivitysnopeus, tyypillisesti 10–20 kHz, lyhentää vääntömomentin komennon muutoksen ja akselin todellisen vääntömomentin muutoksen välistä viivettä.
- PWM-taajuus. Korkeampi kytkentätaajuus vähentää virran aaltoilua ja äänikohinaa, mutta lisää kytkentähäviöitä. Hiljaiseen toimintaan tarkoitetut ohjaimet valitsevat taajuuden, joka tasapainottaa molemmat.
- Virrantunnistusresoluutio ja kohina. Pienin mitattava virta-askel asettaa pienimmän vääntömomenttiaskeleen. Meluisa tunnistuspiiri tuottaa vääntömomentin tärinää alhaisella kuormituksella.
- Vääntömomentin aaltoilu. Matala vääntömomentin aaltoilu pitää pyörimisen tasaisena alhaisella nopeudella, mikä on tärkeää robotin nivelille ja potkureille.
- Ylikuormituskyky. Ohimenevät vääntömomenttihuiput mäkilähtöissä ja esteiden käsittelyssä ylittävät yleensä jatkuvan arvosanan. Tarkista ylikuormituskäyrä suhteessa todelliseen käyttöjaksoon.
- Lämpökäyttäytyminen. Jatkuva vääntömomentti määräytyy ohjaimen lämpörakenteen mukaan. Säädin, joka kaasuttaa aikaisin, vähentää äänettömästi käytettävissä olevaa vääntömomenttia pitkän käytön aikana.
Komponenttien laadulla on muutakin merkitystä kuin numerot. Vääntömomenttiohjattu taajuusmuuttaja vaihtaa vaihevirtaa satoja kertoja sekunnissa, ja mahdollinen katkonainen vastus liittimissä tai juotosliitoksissa näkyy virranmittauskohinana, josta tulee vääntömomentin tärinä. Tästä syystä laitteiston materiaalin laatu on oikeutettu tekninen eritelmä, ei vain markkinointivaatimus.
On myös syytä tarkistaa datalehden vääntömomentin aaltoiluluvut todellisesta moottorista prototyyppitestauksen aikana. Valmistajat mittaavat vääntömomentin aaltoilua valvotuissa olosuhteissa, jotka eivät välttämättä vastaa tuotantokehystä, tiettyä käämin induktanssia tai PWM-taajuutta, jota projekti aikoo käyttää. Lyhyt penkkitesti, joka kirjaa vääntömomentin useissa nopeuspisteissä, paljastaa suurimman osan ongelmista, joista tulee myöhemmin kenttävalituksia.
Säätimen sovittaminen moottoriin ja käyttöjaksoon
Vääntömomentin ohjauksen suorituskyky on järjestelmän ominaisuus, ei ohjaimen ominaisuus erikseen. Virtasilmukka on viritetty moottorin käämityksen induktanssiin ja resistanssiin. Liitä sama säädin eri parametreilla varustettuun moottoriin, jolloin vääntömomenttivaste voi muuttua värähteleväksi tai hitaaksi. Tästä syystä ohjaimen ja moottorin yhdistäminen osana järjestelmän suunnittelua on tärkeämpää kuin jommankumman komponentin valitseminen yksinään.
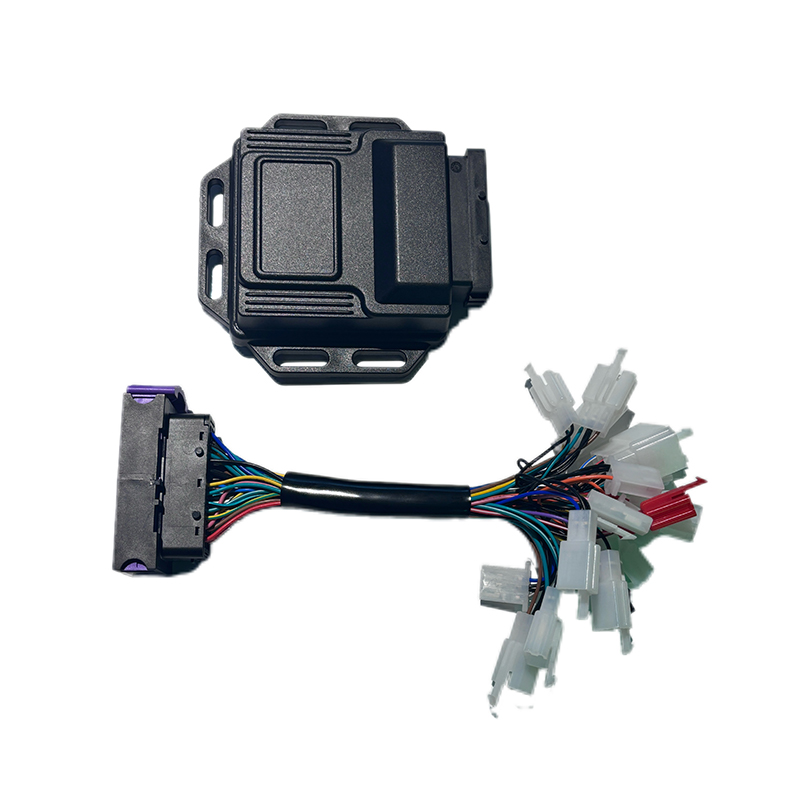
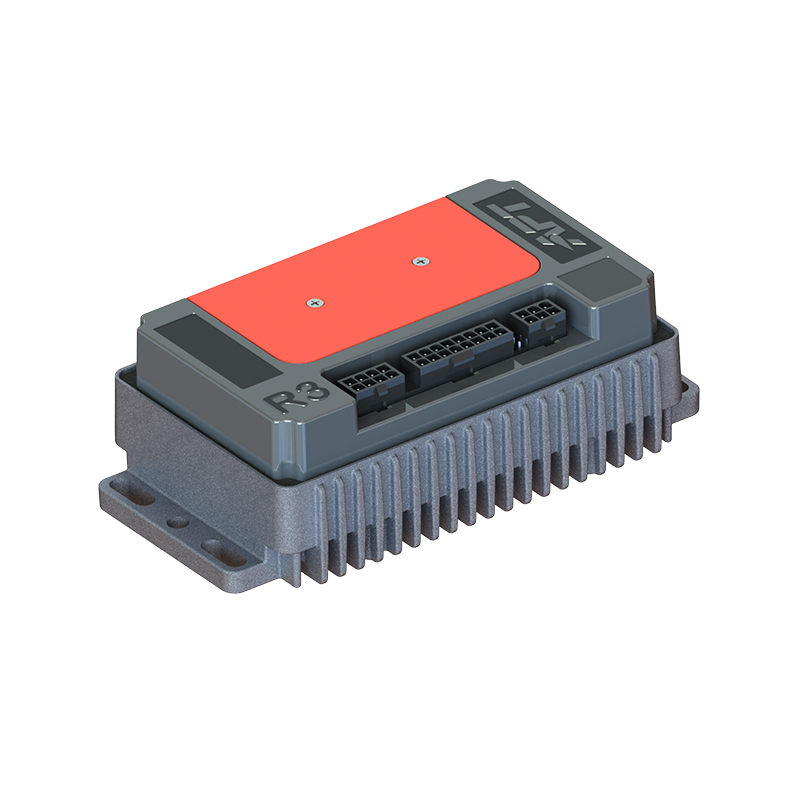
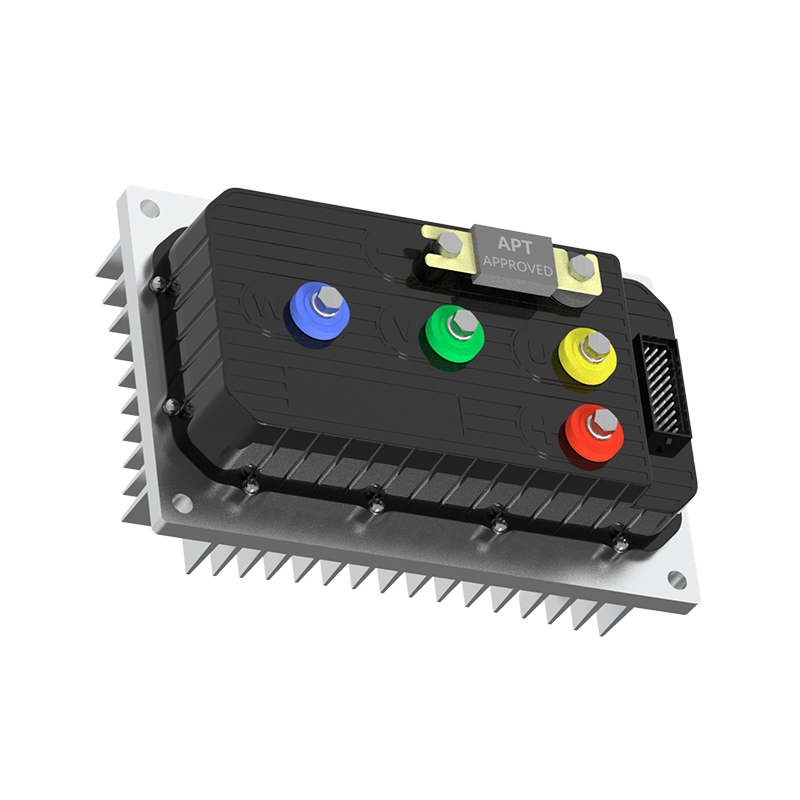
Sovelluksissa, jotka vaativat nopeaa vääntömomenttivastetta, R5-2215 nopea reagointiharjaton DC-moottoriohjain on suunniteltu minimoimaan vääntömomentin ja mekaanisen akselin vääntömomentin välinen viive. Tehokkuusherkille alustoille, kuten kaupunkien sähkömoottoripyörille, A4-2313 erittäin tehokas harjaton DC-moottoriohjain pitää vääntömomentin tarkasti ja samalla vähentää sähköhäviöitä. Korkeajännitteisille ja suuritehoisille arkkitehtuureille, joilla on dynaaminen vääntömomenttivaatimus, T-sarjan korkean suorituskyvyn moottoriohjain kattaa laajemman kuoren, jota mönkijät, UTV:t ja suuremmat robottialustavat tyypillisesti vaativat.
 T-sarjan korkean suorituskyvyn moottoriohjainten toimittajat, tehdas APT - T300 T400 T500 T720 T1000 T1400 T1800 kestomagneettisynkronimoottoriohjaimet Factory, T-sarjan korkean suorituskyvyn moottorin ohjaus... Näytä tuote →
 A4 Tehokas harjaton tasavirtamoottoriohjaintoimittaja, tehdas - Shanghai A APT on A4 Tehokas harjaton tasavirtamoottoriohjain ja tukkumyynti A4 Tehokas harjaton tasavirtamoottorin ohjaintehdas ... Näytä tuote →
 R5 Nopea vastaus Harjattomien tasavirtamoottorien ohjaintoimittajat, tehdas - Shanghai APT APT on R5 Fast Response Harjattomien tasavirtamoottoriohjainten toimittajat ja tukkumyynti R5 Fast Response Harjattomat tasavirtamoottoriohjaimet Tehdas C... Näytä tuote →
Ohjelmistoilla on tässä keskeinen rooli. Vääntömomentin rampin muotoilu, virtasilmukan viritys ja vikakäyttäytyminen määritetään laiteohjelmistossa, joten sama laitteisto voidaan virittää kuorma-sähköpyörään, pyörätuoliin tai veneilyyn. Vääntömomentin hallinnan siirtäminen ohjelmistoon on yksi yksityiskohtaisen artikkelin teemoista ohjelmiston rooli nykyaikaisissa moottoriohjaimissa .
Johtopäätös
Vääntömomentin ohjaus ei ole yksittäinen komponentti tai algoritmi. Se kulkee virran mittausketjun, roottorin asennon takaisinkytkennän, virtasilmukan laiteohjelmiston, invertterivaiheen ja liittimen fyysisen laadun läpi. Sähköajoneuvoja ja liikkuvia koneita rakentaville OEM-valmistajille kyky säätää vääntömomenttia sujuvasti määrittää, tuntuuko tuote ennustettavalta ja hienostuneelta todellisessa kuormituksessa. Virtasilmukan kaistanleveyden, vääntömomentin aaltoilun, ylikuormituskäyttäytymisen ja ohjelmiston konfiguroitavuuden arvioiminen ohjaimen valintavaiheessa on suorin tapa välttää ajettavuuden uudelleensuunnittelu myöhemmin projektin aikana.
SEURAAVA:Takaisin Electromotive Force Explained: Kuinka takaisin EMF muotoilee moottoriohjaimen suunnittelua
Kiinnostaako yhteistyö tai sinulla on kysyttävää?
Kuten Räätälöidyt kestomagneettisynkronisten moottoriohjainten valmistajat ja Kestomagneettimoottorisäätimien toimittajat Kiinassa, Keskittyminen kestomagneetin ohjaukseen Synkroniset moottorit, tarjoamme turvallisen ja riittävän virtalähde matkailuajoneuvojen sähköistämiseen.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, Kiina
Tekijänoikeus © Shanghai APT Power Technology Co., Ltd.All rights reserved