Moottorin ohjausalgoritmit: kuusivaiheiset, FOC- ja anturittomat menetelmät selitettyinä
Tekniset tiedot voivat kertoa, että moottoriohjain käsittelee 48 V:n ja 60 A:n jännitteitä, mutta se ei kerro, miltä moottori kuulostaa kävelynopeudella, kuinka paljon vääntömomentin aaltoilua robottirungossasi tuntuu tai voiko moottori vielä vetäytyä jyrkässä mäessä. Nämä käytökset päättää laiteohjelmistoon upotettu moottorin ohjausalgoritmi. Kolme perhettä hallitsee harjatonta tasavirtaa (BLDC) ja kestomagneettitahtimoottoria (PMSM): kuusivaiheinen kommutointi, kenttäsuuntautunut ohjaus (FOC) ja anturittomat havainnointimenetelmät. Useimmissa uusissa ajoneuvo- ja automaatioohjelmissa anturittomalla havainnolla varustettu FOC on käytännöllinen oletus, kun taas kuusivaiheinen on edelleen edullinen valinta yksinkertaisille kuormille. Alla olevissa osissa selitetään, miten nämä algoritmit eroavat toisistaan ja mitä tämä ero tarkoittaa, kun valitset ohjaimen.
Mitä moottorinohjausalgoritmit todella tekevät
Jokainen moottorin ohjausalgoritmi suorittaa saman perussilmukan. Se lukee tai arvioi roottorin asennon, vertaa mitattuja vaihevirtoja käskettyyn vääntömomenttiin tai nopeuteen, laskee jännitevektorit, jotka sulkevat tämän virheen, ja soveltaa niitä invertteriin samalla kun se suojaa tehoastetta. Algoritmi hallitsee myös ramppitaajuuksia, virtarajoja, regeneratiivista jarrutusta ja vian havaitsemista.
Algoritmin valinta asettaa ylärajan vääntömomentin tasaisuudelle, akustiselle melulle, tehokkuudelle ja dynaamiselle vasteelle. Tehokas mikrokontrolleri ei pysty korjaamaan huonosti rakenteellista ohjaussilmukkaa, ja yksinkertainen algoritmi voi saada muuten hyvän ohjaimen tuntumaan karkealta vaativassa ajoneuvosovelluksessa.
Nykyään käytetyt pääalgoritmiperheet
Kuusivaiheinen (trapetsimainen) kommutointi
Kuusivaiheinen kommutointi aktivoi kahta kolmesta moottorin vaiheesta kerrallaan ja vaiheet kuuden kytkentätilan läpi. Se on yksinkertainen toteuttaa, käyttää vähän prosessoriaikaa ja toimii luonnollisesti Hall-antureiden kanssa. Haittapuolena on vääntömomentin aaltoilu jokaisessa kommutointipisteessä ja kuuluva melu alhaisella nopeudella. Six Step on edelleen kohtuullinen valinta pumppuihin, puhaltimiin ja edullisiin vetokäyttöihin, joissa tasaisuus on vähemmän tärkeä kuin hinta.
Kenttäsuuntautunut ohjaus
Kenttäsuuntautunut ohjaus käsittelee staattorin virtaa kahtena itsenäisenä komponenttina: toinen, joka tuottaa vääntömomenttia ja toinen, joka ohjaa magneettikenttää. Clarken ja Parkin muunnosten jälkeen kaksi PI-ohjainta säätelee näitä komponentteja, ja avaruusvektorimodulaatio muuntaa tuloksen takaisin kolmivaiheisiin jännitteisiin. FOC tarjoaa lähes vakion vääntömomentin, alhaisen melutason ja korkean hyötysuhteen koko nopeusalueella, myös pysähdyksissä.
FOC tarvitsee enemmän laskentaa kuin kuusivaiheinen, mutta se ei ole enää rajoitus nykyaikaisissa mikro-ohjaimissa. Se on oletusarvo sähkömoottoripyörille, robottikäytöille, meriperämoottoreille ja useimmille sovelluksille, jotka tarvitsevat ennustettavaa vääntömomenttia.
Sensorittomat tarkkailijat
Anturittomat algoritmit arvioivat roottorin asennon mitattujen jännitteiden ja virtojen perusteella erillisen asentoanturin sijaan. Back-EMF-anturi on yksinkertaisin tapa ja toimii reilusti yli muutaman sadan rpm. Liukutilan tarkkailija lisää kestävyyttä parametrivirheitä ja mittauskohinaa vastaan. Laajennettu Kalman-suodatin antaa tarkat arviot häiriötilanteessa, mutta vaatii huolellista viritystä. Korkeataajuinen ruiskutus herättää moottorin magneettisen näkyvyyden ja antaa sijaintitietoja nollanopeudella ja erittäin alhaisella nopeudella.
Käytännön kompromissi on kustannusten, alhaisen nopeuden kapasiteetin ja häiriönpoiston välillä. Hall-anturien ja kooderin johdotuksen poistaminen vähentää kustannuksia ja parantaa luotettavuutta, mutta vain jos käyttösuhde antaa estimaattorin tehdä työnsä.
Skalaari V/Hz ohjaus
Skalaarisäädöllä on kiinteä suhde jännitteen ja taajuuden välillä, ja sitä käytetään enimmäkseen AC-oikosulkumoottoreissa. Se on yksinkertainen eikä vaadi asennon palautetta, mutta sen vääntömomenttivaste on heikko. Se esiintyy harvemmin kompakteissa ajoneuvoissa, koska niissä käytetään BLDC- tai PMSM-moottoreita, joissa FOC tai kuusivaiheinen tuottaa parempia tuloksia.
Algoritmien vertailu sovelluksen mukaan
Erilaiset käyttöjaksot suosivat erilaisia algoritmeja. Sähkömoottoripyörä viettää suurimman osan ajastaan muutaman sadan rpm:n yläpuolella, joten anturiton FOC ja back-EMF-arviointi alentaa kustannuksia ilman, että ajonopeus kärsii. mäkilähdöt ja hitaat ohjailut työntävät suunnittelijat takaisin kohti Hall-antureita. Robotin alustan on ryömittävä eteenpäin ja taaksepäin tarkasti, mikä vaatii asentoanturin tai suurtaajuisen ruiskutuksen. Kun alusta on jakelurobotti tai liikkuva manipulointitukikohta, a Nopeasti reagoiva harjaton DC-moottorin ohjain voi olla ero sellaisen aseman välillä, joka tuntuu viiveeltä ja joka seuraa komentoa välittömästi.
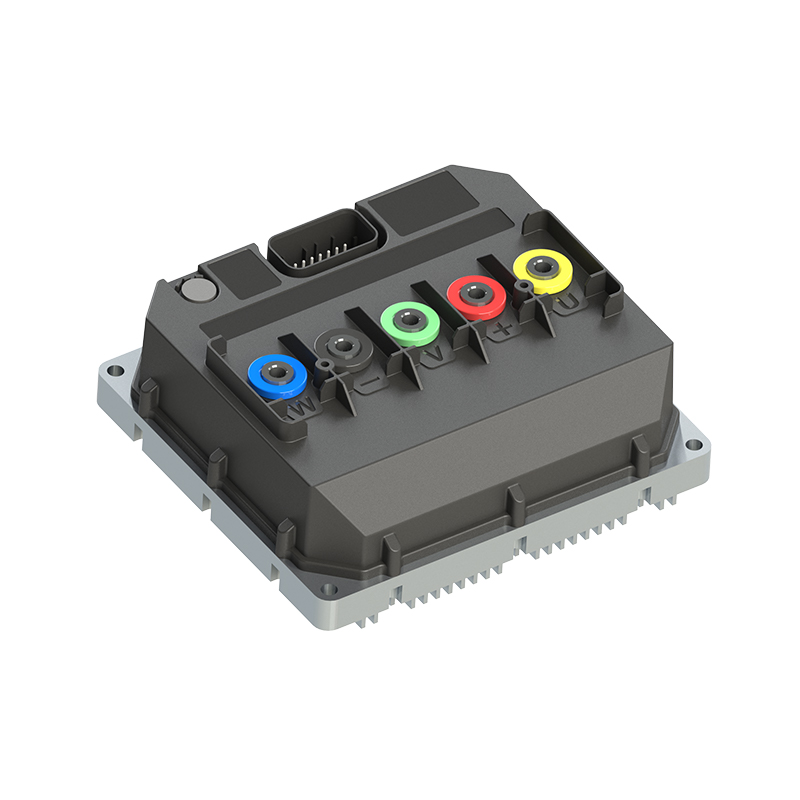
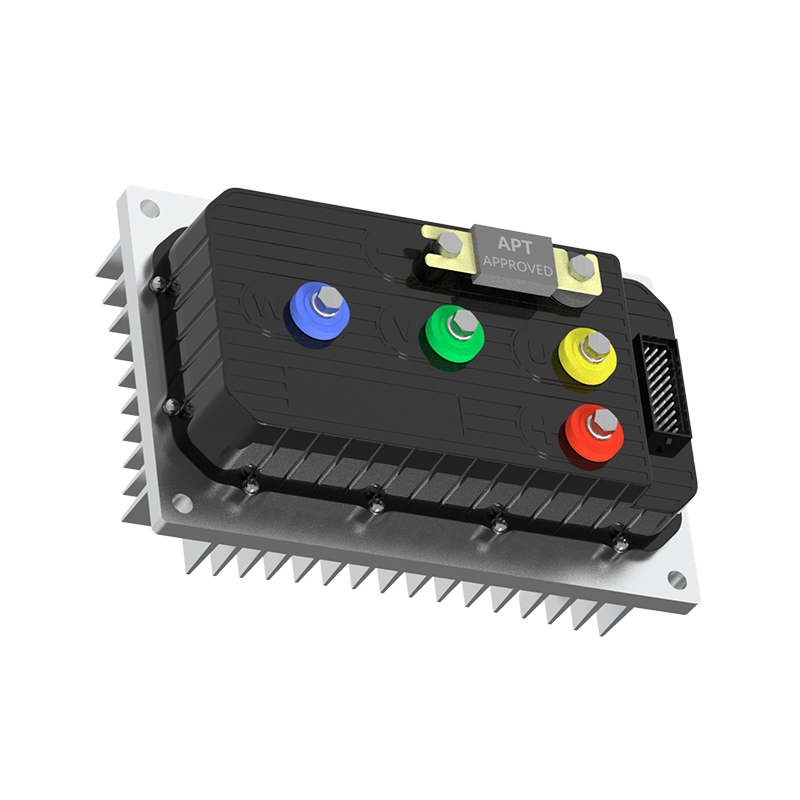
 R5 Nopea vastaus Harjattomien tasavirtamoottorien ohjaintoimittajat, tehdas - Shanghai APT APT on R5 Fast Response Harjattomien tasavirtamoottoriohjainten toimittajat ja tukkumyynti R5 Fast Response Harjattomat tasavirtamoottoriohjaimet Tehdas C... Näytä tuote →
Laivaperämoottori käy tasaisella nopeudella tuntikausia, joten tehokkuudella ja lämpöstabiiliudella on enemmän merkitystä kuin ohimenevällä vasteella. ATV tai UTV näkee äkillisiä kuormituksen muutoksia epätasaisessa maastossa, mikä suosii vankkaa tarkkailijaa ja runsasta virtavaraa. Alla olevassa taulukossa on yhteenveto yleisistä kompromisseista.
| Algoritmi | Aseman palaute | Torque Ripple | Hidas nopeus | Parhaiten sopivat sovellukset |
|---|---|---|---|---|
| Kuusivaiheinen kommutointi | Hall-anturit | Kohtalainen | Hyväksytään antureiden kanssa | Pumput, tuulettimet, edullinen veto |
| FOC antureilla | Hall tai enkooderi | Erittäin matala | Erinomainen | Sähkömoottoripyörät, robotit, veneet |
| FOC-anturiton (back-EMF) | Jännite ja virta | Matala | Huono alle miniminopeuden | Sähköpyörät, nopeat ajot |
| FOC-anturiton (SMO/EKF) | Jännite ja virta | Matala | Hyvä, mutta säädettävä | ATV, UTV, teollisuuskäytöt |
| Korkeataajuinen injektio | Nykyinen vastaus | Matala | Erinomainen at standstill | Robotit, servo-tyyppiset tehtävät |
| Skalaari V/Hz | Ei mitään | Korkea | Ei sovellu | AC induktiomoottorit |
Käsittele taulukkoa lähtökohtana, älä tuomiona. Hyvin suunniteltu ohjain voi kaventaa monia näistä aukoista, koska sen virtasilmukka ja tarkkailija on viritetty yhteen. Tästä syystä ohjaimen toimittajan kokemuksella ajoneuvon todellisista käyttösuhteista on yhtä suuri merkitys kuin algoritmin nimellä tietolomakkeessa.
Miten algoritmin valinta vaikuttaa ohjaimen valintaan
Koska algoritmi on sulautetussa ohjelmistossa, laitteisto ja laiteohjelmisto on suunniteltava yhdessä. MOSFET-rinnakkaiskytkentä määrittää, kuinka tasaisesti virta jakautuu vaiheiden välillä. Virrantunnistuksen tarkkuus määrittää FOC-virtasilmukan pohjan. Portin käyttövoimakkuus vaikuttaa kytkentähäviöihin ja sähkömagneettisiin häiriöihin. Lämpösuunnittelu päättää, kuinka kauan säädin voi säilyttää huippuvääntömomentin. Ohjain, jossa on hyvä pii, mutta huonosti viritetty laiteohjelmisto näyttää vääntömomentin aaltoilua ja kohinaa; ohjain, jossa on erinomainen laiteohjelmisto mutta heikko virran tunnistus, laukeaa tai heikkenee. Tästä syystä niin paljon insinöörityötä kiinnitetään nyt ohjelmiston rooli nykyaikaisessa moottorin ohjauksessa .
Sama logiikka pätee itse moottoriin. Staattorin resistanssi, vaiheinduktanssi ja taka-EMF-vakio määrittelevät, mitä säädin voi tehdä ja mitä ei. 60 A:n ohjain ei saa huonosti sovitettua moottoria käymään tehokkaasti, ja aggressiivinen FOC-säätö voi ylikuumentaa moottorin, jonka lämpömassa on pieni. Validoidun moottori-ohjainpariliitoksen pyytäminen on osa ostoprosessia, ei jälkikäteen.
Laitteiston puolella T-sarjan korkean suorituskyvyn moottoriohjaimet yhdistä laajajännitteinen FOC-laiteohjelmisto e-moottoripyörille, e-mönkijöille ja e-perämoottoreille tarkoitetun tehoportaan kanssa. Ne ovat esimerkki rakenteesta, jossa ohjausalgoritmi ja invertteri on kehitetty samassa talossa, joten laiteohjelmisto tuntee laitteiston rajat.
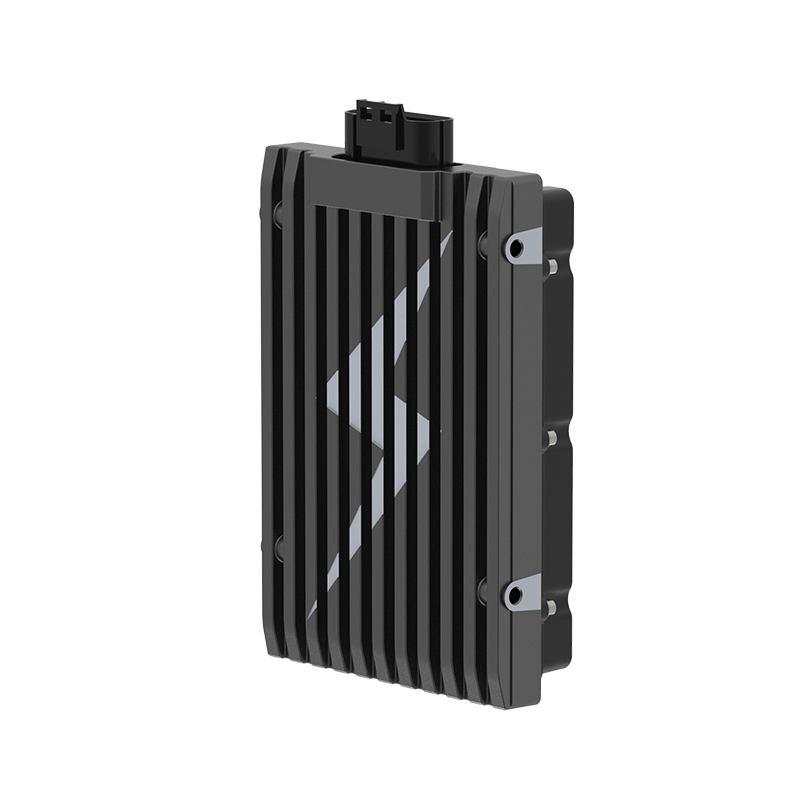
 T-sarjan korkean suorituskyvyn moottoriohjainten toimittajat, tehdas APT - T300 T400 T500 T720 T1000 T1400 T1800 kestomagneettisynkronimoottoriohjaimet Tehdas, T-sarjan tehokkaat moottorin ohjaus... Näytä tuote →
Moottoriohjainten käytännön arviointikriteerit
Kun vertailet ohjaimia, katso virran huippuluvun taakse. Seuraavat kohdat erottavat paperilla toimivan ohjaimen tiellä toimivasta.
- Tarkista, mikä algoritmi laiteohjelmisto todella suorittaa. Jotkut edulliset ohjaimet mainostavat FOC:ta, mutta vaihtavat kuusivaiheiseen suurella nopeudella piilottaakseen laskentarajat.
- Tarkista, onko FOC-toteutus anturiton, Hall-pohjainen vai kytkettävä. Anturiton vähentää kaapelointia, mutta saattaa vaikeuttaa erittäin alhaisella nopeudella ilman suurtaajuista injektiota.
- Kysy, kuinka virtasilmukka on viritetty. Moottorit, joilla on eri vaiheinduktanssi, vaativat erilaisia vahvistuksia, ja automaattinen viritys säästää tunteja käynnistyksen aikana.
- Tarkastele ylikuormituskäyttäytymistä, mukaan lukien virranrajoitus, lämpökuormitus ja vian palautus. Nämä tiedot päättävät, pysähtyykö ajoneuvo turvallisesti vai ajatko ajajan.
- Harkitse akustista melua. Jos tuote on sähkömoottoripyörä tai jakelurobotti, joka toimii lähellä ihmisiä, melu on myyntivaltti. The erittäin hiljainen harjaton DC-moottorin ohjain
 A6 Erittäin hiljainen harjaton tasavirtamoottoriohjaintoimittaja, tehdas - Shanghai APT P APT on A6-erittäin hiljainen harjattomien tasavirtamoottoriohjainten toimittaja ja tukkumyynti A6-erittäin hiljainen harjaton tasavirtamoottorin ohjaintehdas Kiinassa... Näytä tuote → on käytännöllinen esimerkki sinimuotoisesta rakenteesta, joka pitää kommutointikohinan alhaisena.
Moottorin ohjausalgoritmeja ei pidä valita pelkästään lohkokaaviosta. Aseta ensin ajoneuvosi käyttösuhde, nopeusalue, melubudjetti ja hidasnopeusvaatimukset ja vertaa sitten ohjaimia näihin kohteisiin. Kuusiportainen on täysin riittävä tuulettimelle, FOC on oikea lähtökohta useimpiin vetosovelluksiin, ja anturittomat tarkkailijat ovat kustannussäästötyökalu, kun nopeusalue sallii. Paras ohjain on se, jonka algoritmi, tehoaste ja sovellustuki vastaavat tuotteesi todellista käyttöprofiilia.
SEURAAVA:Vääntömomentin ohjaus selitettynä: Käytännön opas BLDC-moottoriohjaimen valintaan
Kiinnostaako yhteistyö tai sinulla on kysyttävää?
Kuten Räätälöidyt kestomagneettisynkronisten moottoriohjainten valmistajat ja Kestomagneettimoottorisäätimien toimittajat Kiinassa, Keskittyminen kestomagneetin ohjaukseen Synkroniset moottorit, tarjoamme turvallisen ja riittävän virtalähde matkailuajoneuvojen sähköistämiseen.
- [email protected]
- +86-170 9191 9800
- Room 123A, No. 1000 Ziyue Road, Minhang District, Shanghai, Kiina
Tekijänoikeus © Shanghai APT Power Technology Co., Ltd.All rights reserved